商机详情 -
广东压铸件抛光工具
同样用于零部件抛光,不同生产方式对应的设备投入并不相同。如果只是配置相应打磨工具,产品构成相对集中;需要将重复性的磨抛动作交由机器人完成时,还要考虑专业打磨机器人、控制系统以及末端工具;面对复杂轮廓,可能进一步涉及力控或浮动产品;批量生产涉及耗材切换时,还需要考虑耗材管理。因此,抛光相关设备的售价与具体配置关系密切,选型时更适合先确定实际需要解决的加工问题。盈连科技围绕机器人力控磨抛形成了较丰富的产品组合,可从实际工件出发确定所需设备,避免把不同加工能力、不同功能的产品放在同一个价格维度简单比较,使设备投入与实际生产需求更好对应。碳纤维零部件进行抛光时,可结合材料状态和加工区域进行工艺验证。广东压铸件抛光工具
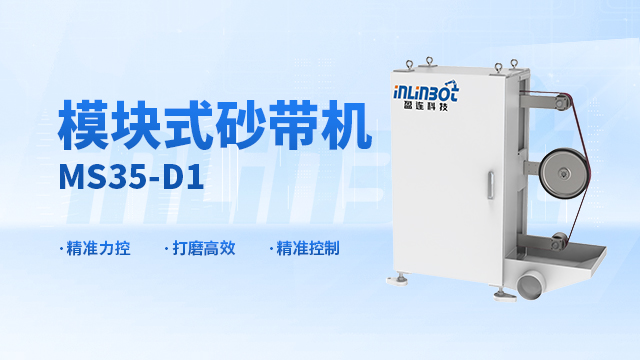
复合材料的种类和结构存在差异,进入抛光环节前,更适合先通过实际工件判断表面状态,再确定磨料、工具和加工参数。尤其是经过切边、钻孔或其他机械加工后的零部件,不同区域可能存在不同程度的加工痕迹,平面与复杂轮廓的处理条件也并不一致。进行机器人作业时,还要判断工具接触方向、加工路径和末端可达空间,并通过样件加工验证具体工艺。针对这类需要根据实际材料和轮廓制定磨抛方式的任务,盈连科技可结合专业打磨机器人、FDC力控系统及相应打磨工具进行配置。FDC力控系统能够提供力位补偿,对于存在曲面和局部轮廓变化的接触式加工,可将工具接触与机器人运动结合起来考虑,为后续抛光工艺的设置提供相应产品支持。广东复合材料抛光怎么选手持砂带机切削效率高,可根据实际任务用于相应的前期磨抛加工。
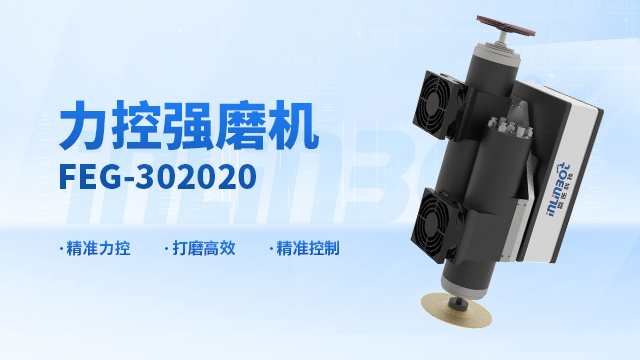
将抛光环节转为自动化作业,关键是把原本依靠人工判断的加工动作拆解成可以执行的工艺步骤。工件进入加工区域后,需要先完成定位,再根据表面形状划分加工区域,确定机器人路径、工具姿态和加工顺序;如果前序表面余量不同,还应区分前期打磨与后续抛光,避免不同阶段采用相同的处理方式。连续生产中,磨料使用和耗材更换也需要与加工节拍衔接。针对这类工艺组织需求,盈连科技可结合专业打磨机器人执行设定的磨抛程序,通过FDC力控系统进行力位补偿,并根据不同加工阶段配置相应打磨工具。涉及多种耗材连续使用时,还可结合耗材自动更换系统进行配置,使工件定位、机器人加工、工具使用及耗材切换围绕具体抛光流程展开。
机器人进行接触式抛光时,只设定运动轨迹并不能覆盖所有工艺因素。工件存在曲率变化、局部高低差或复杂凸凹表面时,工具与工件之间的接触状态也需要纳入加工过程,这正是力控在机器人磨抛中的一个应用方向。盈连科技FDC力控系统具备接触力调节、复杂凸凹曲面适应、重力补偿和位置补偿等功能,可与专业打磨机器人及相应工具配合,用于接触式磨抛任务。实际应用时,可先根据工件表面划分加工区域,再结合轮廓变化、工具类型和加工阶段设置相应工艺,使力控参与到机器人抛光的接触过程中。对于需要进一步集成生产的项目,还可结合力控打磨工作站,将机器人、力控系统及相关磨抛设备按照具体加工流程进行配置。自动化抛光需要把机器人、工具、工件定位和控制环节协同考虑。
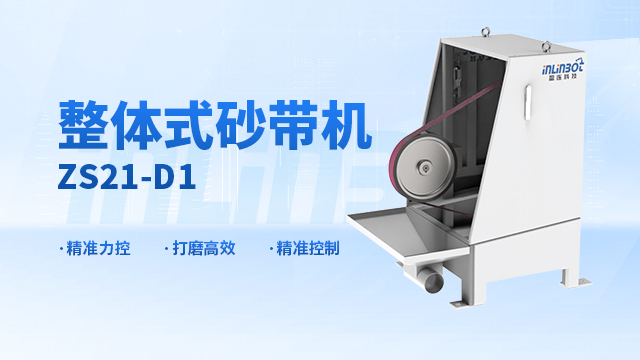
曲面、弧面和存在局部轮廓变化的工件进行机器人抛光时,只依靠固定运动轨迹并不能覆盖所有接触情况,末端工具还需要根据实际加工位置保持合理的接触状态。浮动产品可以作为机器人磨抛配置中的一个组成部分,根据轮廓和加工方向提供相应补偿,但具体采用哪种产品仍要结合工件结构和加工任务判断。盈连科技提供径向浮动锉刀、径向浮动主轴等产品,可与专业打磨机器人及相应工具进行配置;如果生产任务还涉及力位补偿,可结合FDC力控系统。对于需要形成完整作业单元的项目,盈连科技提供的是力控打磨工作站,可将机器人、浮动产品、打磨工具及相关控制设备按照具体抛光工序进行集成,为复杂轮廓的机器人磨抛提供相应配置。3C电子零部件抛光时,需要关注内框、转角等区域的加工空间。辽宁工业抛光
机器人抛光多面零件时,需要兼顾工件装夹与各加工面的可达范围。广东压铸件抛光工具
抛光工艺的重点之一,是把不同加工阶段区分清楚。工件经过铸造、焊接、切削等前序加工后,表面状态和材料去除需求存在差异,不能直接采用相同的工具和磨料完成全部处理。材料去除量较大时,可先进行相应的打磨;进入较细致的处理阶段后,再结合表面要求调整磨料、工具及加工参数。面对曲面和复杂轮廓,还需要考虑加工路径、工具姿态以及接触状态,使不同区域之间的磨抛过程合理衔接。盈连科技可通过专业打磨机器人执行设定的加工路径,并结合FDC力控系统进行力位补偿,同时根据实际工况配置相应打磨工具。对于涉及多种耗材的加工任务,还可结合耗材自动更换系统组织耗材切换,使机器人、工具、磨料和加工程序围绕具体抛光工艺进行配置。广东压铸件抛光工具