商机详情 -
泥头车360全景可视系统品牌
(篇三)AI360全景影像系统通过纯视觉算法保障挖掘机操作安全的技术实现AI360全景影像系统以纯视觉算法为核X,通过多摄像头协同、AI目标识别、动态安全区域校准、边缘计算等技术,构建了一套覆盖挖掘机10米作业半径的主动安全防护体系。其技术实现可拆解为以下五个关键模块:
例如,若工人以1m/s速度走向机械臂旋转轨迹,系统可在其进入5米范围前触发二级预警。技术难点:需解决机械臂振动、地面不平导致的位姿估计误差,通过卡尔曼滤波等算法优化数据稳定性。
4.边缘计算与低延迟处理:保障实时响应本地化AI运算:终端设备内置边缘计算模块(如NVIDIAJetson系列),直接在车载设备处理图像数据,避免4G传输延迟,确保预警响应时间<200毫秒。环境适应性优化:抗干扰能力:针对粉尘、雨雾、低光照等恶劣环境,采用HDR成像技术提升画面动态范围,夜间通过红外增强技术识别目标。误报抑制:通过背景建模过滤静止物体(如岩石、设备),减少无效警报。例如,系统可区分动态行人与静态堆放物,避免频繁误报干扰操作。
AI360全景影像多路视频拼接通过多源信号采集→预处理与校准→时空同步→图像融合拼接→智能分析与输出实现.泥头车360全景可视系统品牌
360全景
(第1篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
AI360全景影像系统通过多路广角/鱼眼摄像头采集环境图像,在边缘端完成畸变校正、动态拼接和AI增强处理后,以标准ONVIF协议输出至NVR、监控平台或云端管理系统。该过程涉及复杂的软硬件协同与网络交互,任一环节瓶颈均可能导致成像延迟高、画面卡顿、响应滞后等问题。以下从四大维度深入剖析影响成像显示速度的核X因素:
一、网络环境与传输链路——数据通路的“高速公路质量”
1.网络带宽与稳定性
带宽需求测算:单路1080P@30fps视频流采用H.265编码约需2~4Mbps;典型AI360系统含4~6路鱼眼摄像头,总码率可达12~24Mbps;若支持HDR、高帧率(如60fps)或双码流,则峰值带宽可能突破40Mbps。ONVIF依赖以太网传输,带宽不足或波动会直接导致视频流卡顿。例如,6路1080P视频需千兆网口支持,若带宽被其他数据占用(如4G/5G模块的远程控制指令),可能造成传输延迟。
带宽竞争问题:在集成远程控制、OTA升级、传感器数据上传等多功能的智能设备中(如自动驾驶挖掘机、电动矿车),若未实施QoS策略,视频流易被其他业务抢占带宽资源。
泥头车360全景可视系统品牌AI360全景双光融合定制设备是一款集热成像视觉,可见光AI视觉,车联网技术于一体的智能车载安全监控系统.
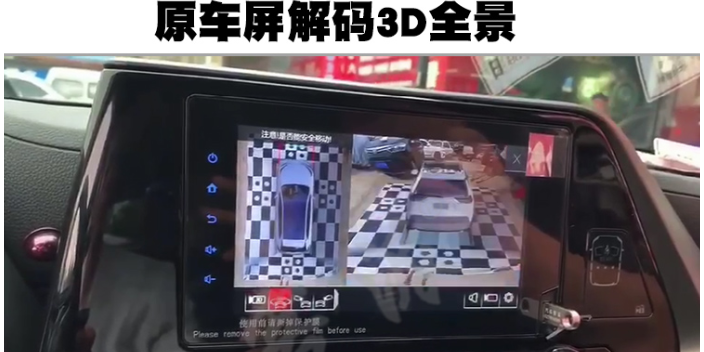
(中篇)T5 360°全景影像系统的功能及应用场景的优势:
4,多接口与通信支持:丰富的接口:提供USB、RS232、CAN等多种接口,支持程序升级、标定、数据通信等功能。通信功能:支持4G通信(满足GPS定位)和百兆以太网,未来还将支持5G通信(在研中),便于实现远程监控和数据分析。5,环境适应性强:气候环境适应:系统能在-40℃至95℃的极端温度条件下正常工作,满足各种气候环境下的使用需求。电磁兼容性:通过多项电磁兼容性试验,确保在复杂电磁环境下的稳定性和可靠性。
二、应用场景的优势T5360°全景影像系统在多种应用场景下展现出明显的优势,具体包括:
1,城市拥堵路段:减少刮蹭:在城市拥堵路段,车辆间距小,容易发生刮蹭事故。系统提供的360°全景视图让驾驶员能够更准确地判断周围车辆和行人的位置,有效减少刮蹭事故的发生。提高通过性:面对狭窄的通道或路口,系统能帮助驾驶员更好地规划行驶路线,提高车辆的通过性。
2,停车场泊车:精细泊车:在停车场泊车时,系统提供的全景视图和泊车引导线能帮助驾驶员更精细地控制车辆位置和角度,避免碰撞障碍物。时间节省:快速准确地完成泊车动作,节省驾驶员的时间和精力。
(第1篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
一、功能应用:多场景智能感知与决策支持
系统通过360°全景影像+多传感器融合,实现全场景环境感知与风险管控,核X功能覆盖三大维度:
1. 全时段无盲区环境监控
(1)360°全景视野构建:通过6个广角摄像头(鱼眼镜头,视角≥200°) 与激光雷达(探测距离0.2m~50m)、毫米波雷达(0.2m~40m) 协同,实时拼接船舶/车辆周边环境影像,支持特写巡航+全景分屏(如上下180°画面)、俯视图+多视角切换(侧视、后视等),消除传统监控中“视觉死角”问题。
(2)恶劣环境适配:设备防护等级达IP67/IP68,支持-40℃~70℃工作温度,在雨雾、沙尘、夜间等场景下,通过夜视摄像头+雷达数据补偿,确保成像清晰度与障碍物识别稳定性。
2. 智能障碍物识别与碰撞预警
(1)多目标实时检测:AI算法融合影像与雷达数据,可识别行人、船舶、码头设施、航标等障碍物,测距精度达0.5m,并通过红色/绿色警戒线标注安全距离(如靠泊时距离岸边<阈值触发语音告警)。
360全景影像集成系统定制化云台管理方案可实现全量数据云端汇总分析,为运营决策提供数据支撑.
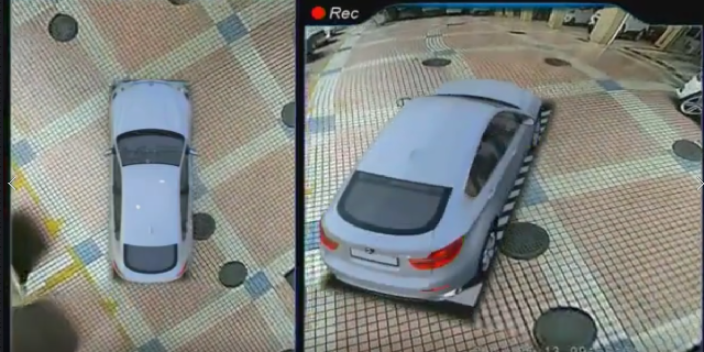
(第4篇)定制AI360全景影像集成雷达解决方案:功能应用与核x优势解析
三、典型应用场景
(1)港口作业:大型船舶靠泊时,系统实时显示船岸距离、周围船舶动态,避免碰撞码头或其他船只;
(2)工程车辆:矿用卡车/起重机作业中,通过360°影像+雷达预警,预防人员进入危险区域;
(3)特种运输:超长/超宽车辆行驶时,辅助驾驶员判断侧向距离,降低刮擦风险。
总结
定制AI360全景影像集成雷达解决方案通过“视觉+雷达+AI”技术融合,构建了“感知-决策-执行”闭环,既解决了传统监控盲区多、环境适应性差的痛点,又通过智能化功能降低人工依赖,为船舶、工程车辆等场景提供“安全兜底+效率提升”双重价值。未来随着算法迭代,系统还可拓展至自动避障、路径规划等高阶功能,推动行业向无人化作业升级。
AI360全景双光融合定制设备凭借多光谱感知,AI智能识别,车联网集成三大技术,在多个行业领域具有广F适用性.挂车360环视摄像头公司
360全景增值模块扩展:支持加装DSM疲劳驾驶预警模块,BSD盲区预警模块,雷达防碰撞模块,适配不同应用场景.泥头车360全景可视系统品牌
(第3篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性
-系统价值:全景影像实时显示车辆与周边物体的相对位置,叠加动态轨迹引导线,辅助驾驶员预判转向路径;BSD预警对突然闯入盲区的工人或设备即时报警,降低碰撞事故率。
(2)远程无人化作业(如矿山、偏远厂区)
-痛点:恶劣环境下人工驾驶风险高,远程监控依赖稳定的视频传输与控制链路。
-系统价值:4G+RTSP流实现云端实时监看作业画面,结合GPS定位优化车辆调度;支持远程控制车辆启停、摄像头角度调整,满足"无人化+少人化"作业需求。
(3)车队管理与合规监管
-痛点:物流园区、港口等场景中,车队需对多车辆作业状态、驾驶员行为进行统一管理,且需满足国际安全法规(如欧盟UNECER151/R159)。
-系统价值:云端平台集成车辆运行数据(速度、轨迹)、报警记录(碰撞预警、盲区事件)及录像存档,支持事故追溯与驾驶员培训分析;系统通过R151认证,可有效识别易受伤害道路使用者(VRU),符合国际市场准入标准。
2.核X竞争优势
(1)安全性能跃升
-全场景盲区覆盖:相比传统雷达预警,全景影像+AI视觉识别可区分目标类型(行人/车辆/静态障碍),降低误报率;
泥头车360全景可视系统品牌