商机详情 -
梅州晶圆运送机械吸臂批发
区熔法分为两种:水平区熔法和立式悬浮区熔法。前者主要用于锗、GaAs等材料的提纯和单晶生长;后者主要用于硅。为什么有横着和竖着长的不同捏?这是由于硅的熔点高,化学性能活泼,容易受到异物的玷污,所以难以找到适合的器皿来盛方,自然水平区熔法不能用在硅的生长上啦。区熔法与直拉法比较大的不同之处在于:区熔法一般不使用坩锅,引入的杂质更少,生长的材料杂质含量也就更少。总而言之,单晶硅棒是圆柱形的,使用这种方法得到的单晶硅圆片自然也是圆形的了。就是下图这个样的——知道是两头的尖尖是如何造成的吗?Bingo,图左的尖尖是籽晶,图右的尖尖是晶棒长到***,从熔融态里出来后,由于复杂的流体力学原理,以及熔融态的硅迅速凝固而导致的。 手臂由静止状态达到正常的运动速度为启动,由常速减到停止不动为制动,速度的变化过程为速度特性曲线。梅州晶圆运送机械吸臂批发
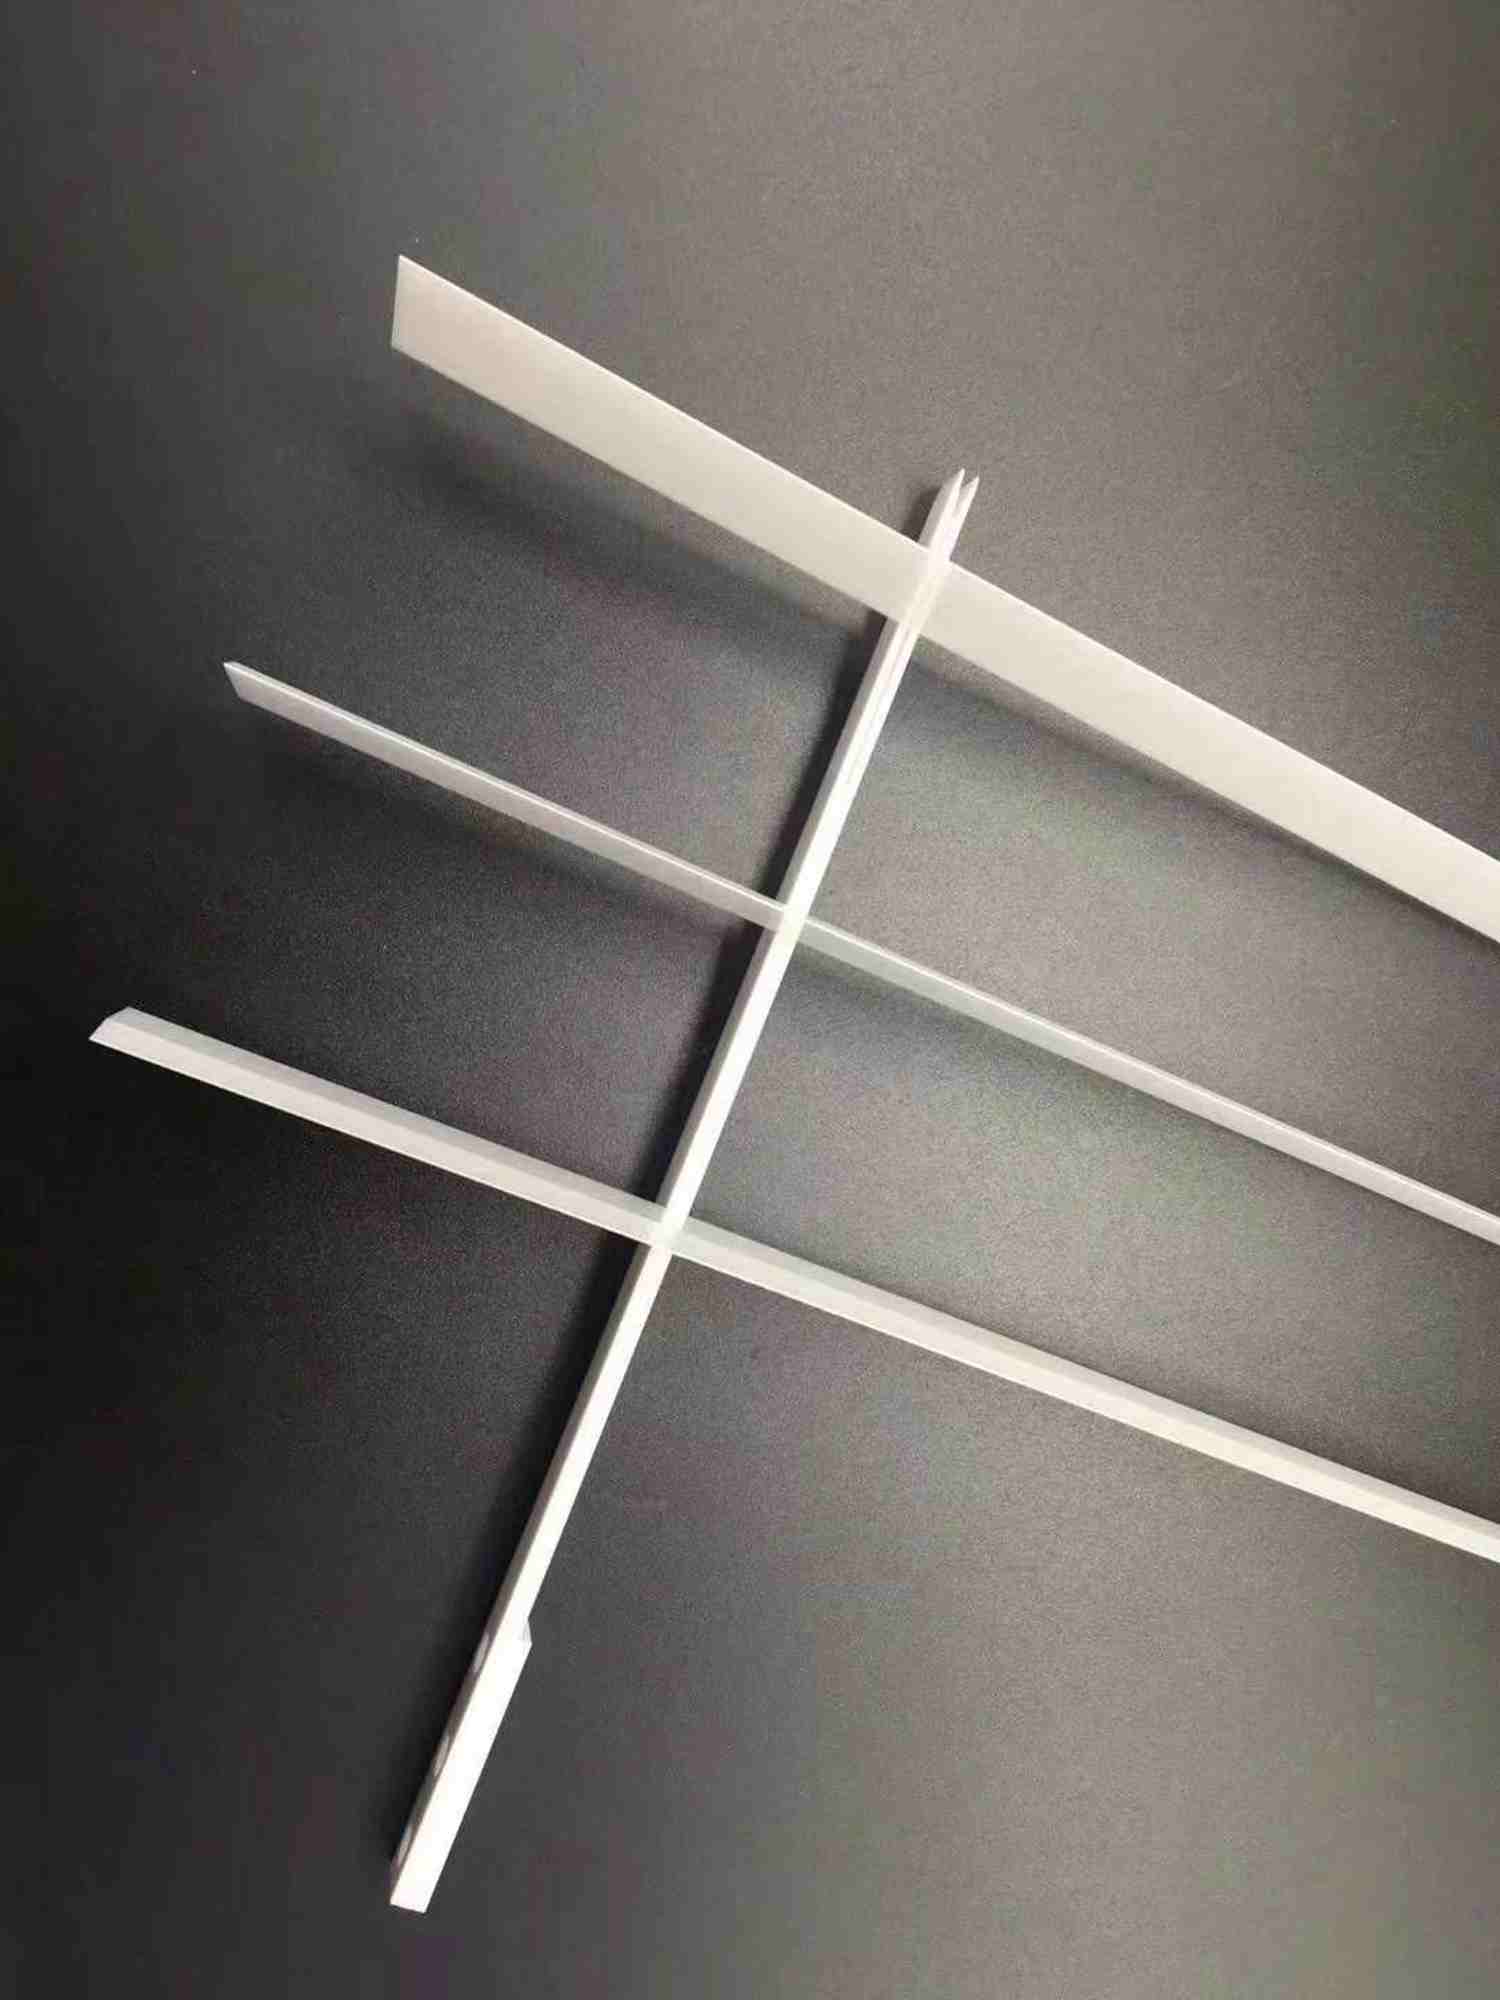
晶圆是半导体行业的关键元件,随着半导体行业的迅速发展,晶圆的搬运技术逐渐成为制约行业发展的关键因素。晶圆搬运机械手是IC装备的**之一,其性能的优劣直接影响晶圆的生产效率和制造质量,体现着整个加工系统的自动化程度和可靠性。在晶圆加工系统中包含两类晶圆搬运机械手:大气机械手(FI robot) 和真空机械手(Vacuum robot)。前者将晶圆从晶圆盒中取出并放到预对准设备上,工作环境满足一定的大气洁净度要求,控制精度要求相对较低。后者将晶圆从预对准设备上取下,搬运到各个工位进行刻蚀等工艺流程加工,并将加工完的晶圆搬运到接口位置,等待大气机械手放回晶圆盒。这些工艺流程需要在真空环境下进行,机械手必须要完全满足真空洁净度要求,控制精度和可靠性要求较高。梅州进口晶圆运送机械吸臂生产厂家怎么选择精确地定位到三维(或二维)空间上的某一点进行作业。
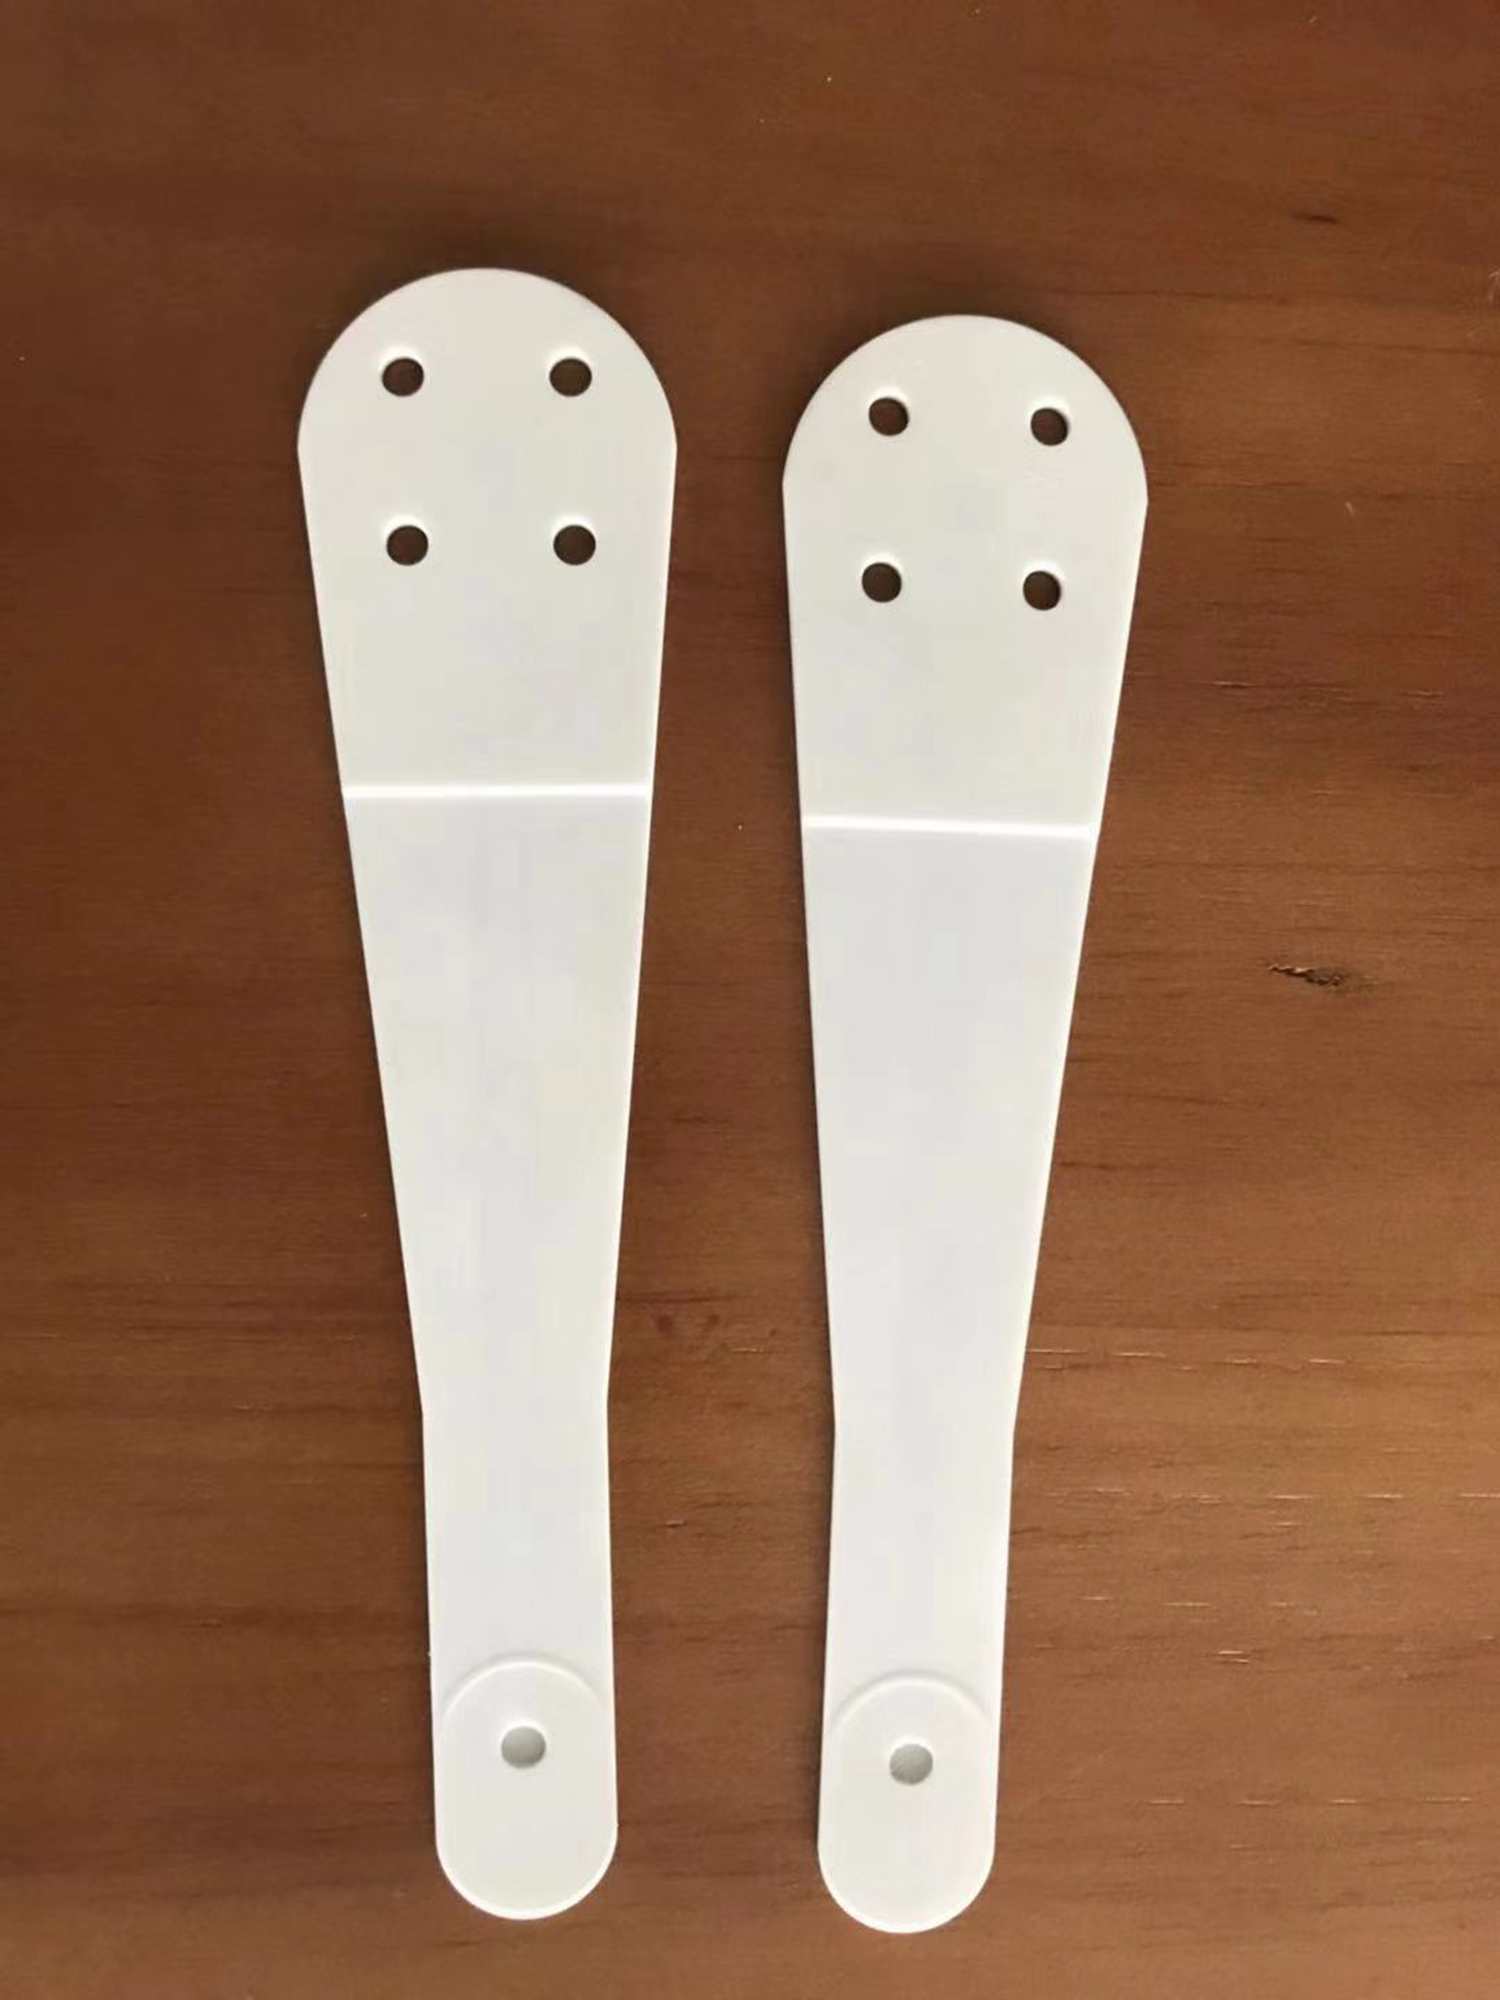
建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较***同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。
电镀:
到这一步,晶圆基本上就完成了,现在要在晶圆上镀一层硫酸铜,铜离子会从正极走向负极。
抛光:
然后将Wafer进行打磨,到这一步晶圆就真正的完成了。
切割:
对晶圆进行切割,值得一提的是晶圆十分易碎,因此对切割的工艺要求也是非常高的。
测试:
测试分为三大类:功能测试、性能测试、抗老化测试。大致测试模式如下:接触测试、功耗测试、输入漏电测试、输出电平测试、动态参数测试、模拟信号参数测试等等。全部测试都通过的,就是正片;部分测试未通过,但正常使用无碍,这是白片;未开始测试,就发现晶圆具有瑕疵的,这是黑片。
机械手的刚度、偏重力矩、惯性力及缓冲效果都直接影响手臂的位置精度。
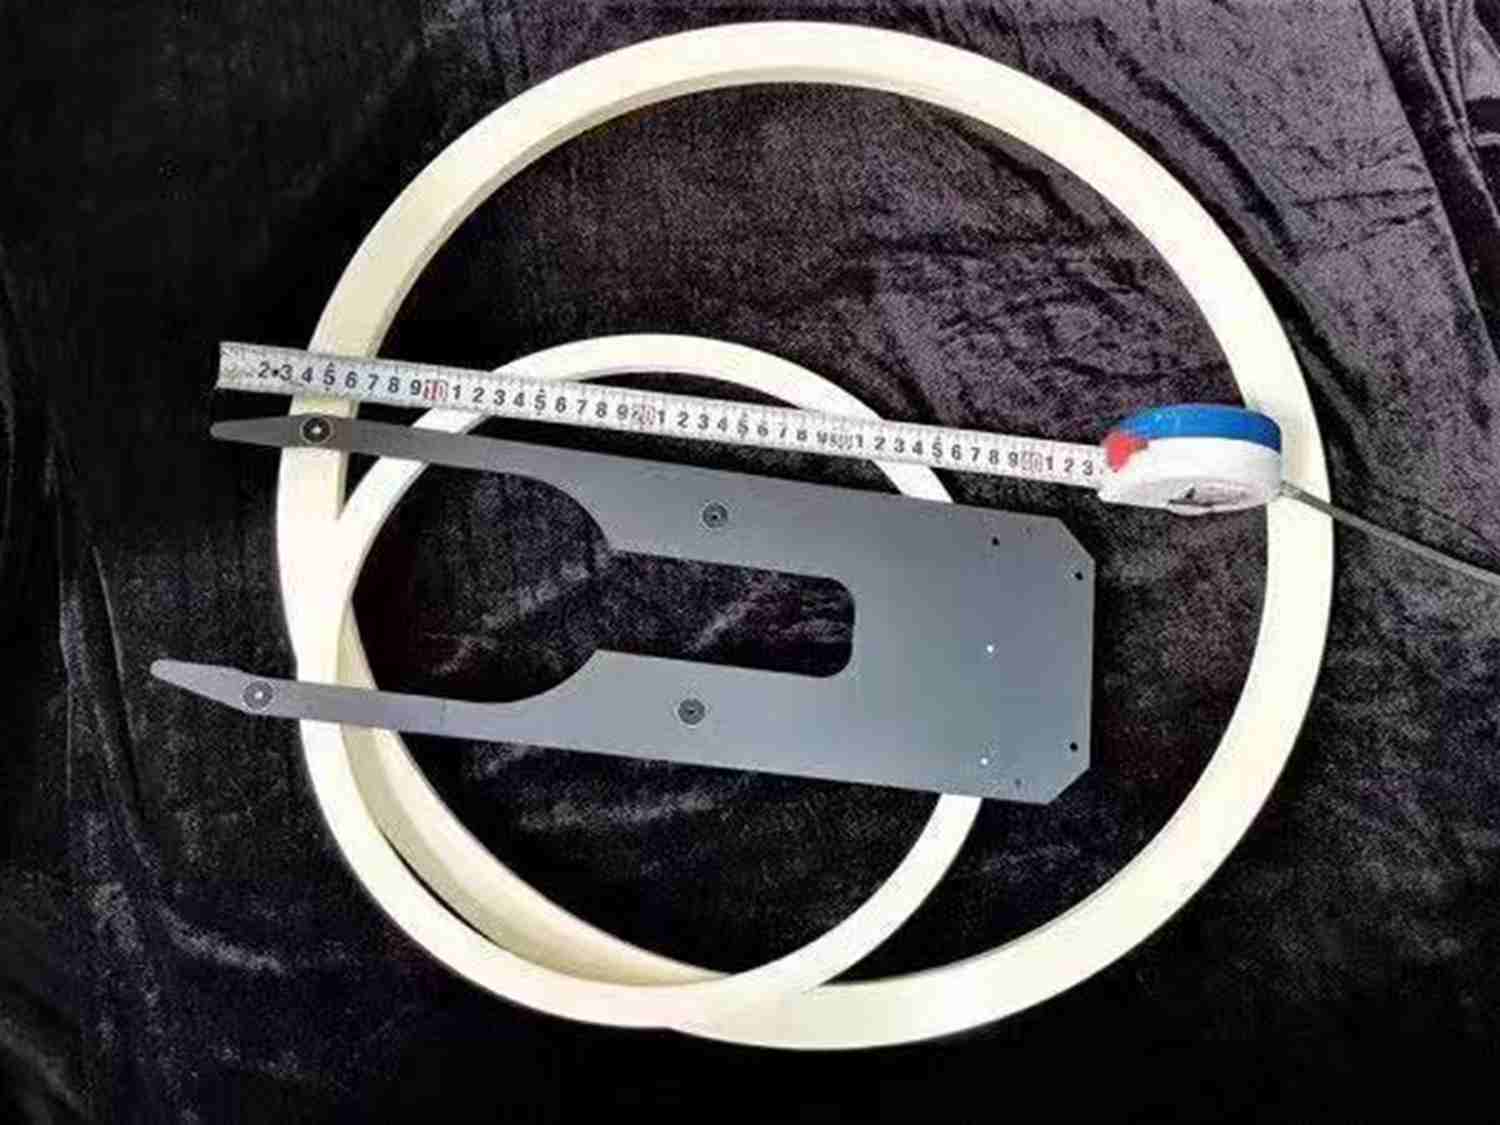
与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业、**等应用领域中占有十分重要的地位。随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统。传统的多刚体动力学的分析方法及控制方法已不能满足多柔体系统的动力分析及控制的要求。柔性机械臂作为简单的非平凡多柔体系统,被用作多柔体系统的研究模型。 一般机构可由电力、液压、气动、人力驱动。梅州进口晶圆运送机械吸臂生产厂家怎么选择
吸臂具有高度可调节功能,适应不同尺寸的晶圆。梅州晶圆运送机械吸臂批发
割抛光:
单晶棒将按适当的尺寸进行切割,然后进行研磨,将凹凸的切痕磨掉,再用化学机械抛光工艺使其至少一面光滑如镜,晶圆片制造就完成了。
二,晶圆制造步骤
晶圆镀膜:
通过物理或其他方式(如高温等)使晶圆上产生一层二氧化硅。二氧化硅为绝缘材料,但有杂质和特殊处理的二氧化硅有一定的导电性。二氧化硅在这里的作用是为了传导光。像是用二氧化硅做光导纤维是同一个道理。完成这步后就为后面光刻做好了准备。
光刻胶涂抹:
顾名思义,就是在晶圆表面覆盖上一层光刻胶,而对其技术要求是要做到平整和薄。 梅州晶圆运送机械吸臂批发
深圳市德澳美精密制造有限公司拥有很好的服务与产品,不断地受到新老用户及业内人士的肯定和信任。我们公司是全网商盟认证会员,点击页面的商盟客服图标,可以直接与我们客服人员对话,愿我们今后的合作愉快!