商机详情 -
浙江晶圆运送机械吸臂卖价
可选地,所述托板包括:
主板;
排列成八字形的***支板和第二支板,在所述主板的同一侧与所述主板固定连接;
所述主板靠近所述***支板和第二支板的一端、所述***支板远离所述主板的一端、所述第二支板远离所述主板的一端均设置有所述绒毛垫。
可选地,所述表面为平面。
另外,本实用新型还提供了一种晶圆传输装置,其包括上述任一所述的机械手臂。
在本实用新型的技术方案中,机械手臂传送晶圆时,晶圆放置在托板的表面,并与绒毛垫接触,借助晶圆与绒毛垫的绒毛之间的范德华力,晶圆被稳稳地附着在机械手臂上,不易发生平移,这样不*可以避免发生机械手臂碰伤,还可以提高晶圆的传送速度以提高生产效率。
通过以下参照附图对本实用新型的示例性实施例的详细描述,本实用新型的其它特征、方面及其优点将会变得清楚。 工业机械臂的工作原理。浙江晶圆运送机械吸臂卖价
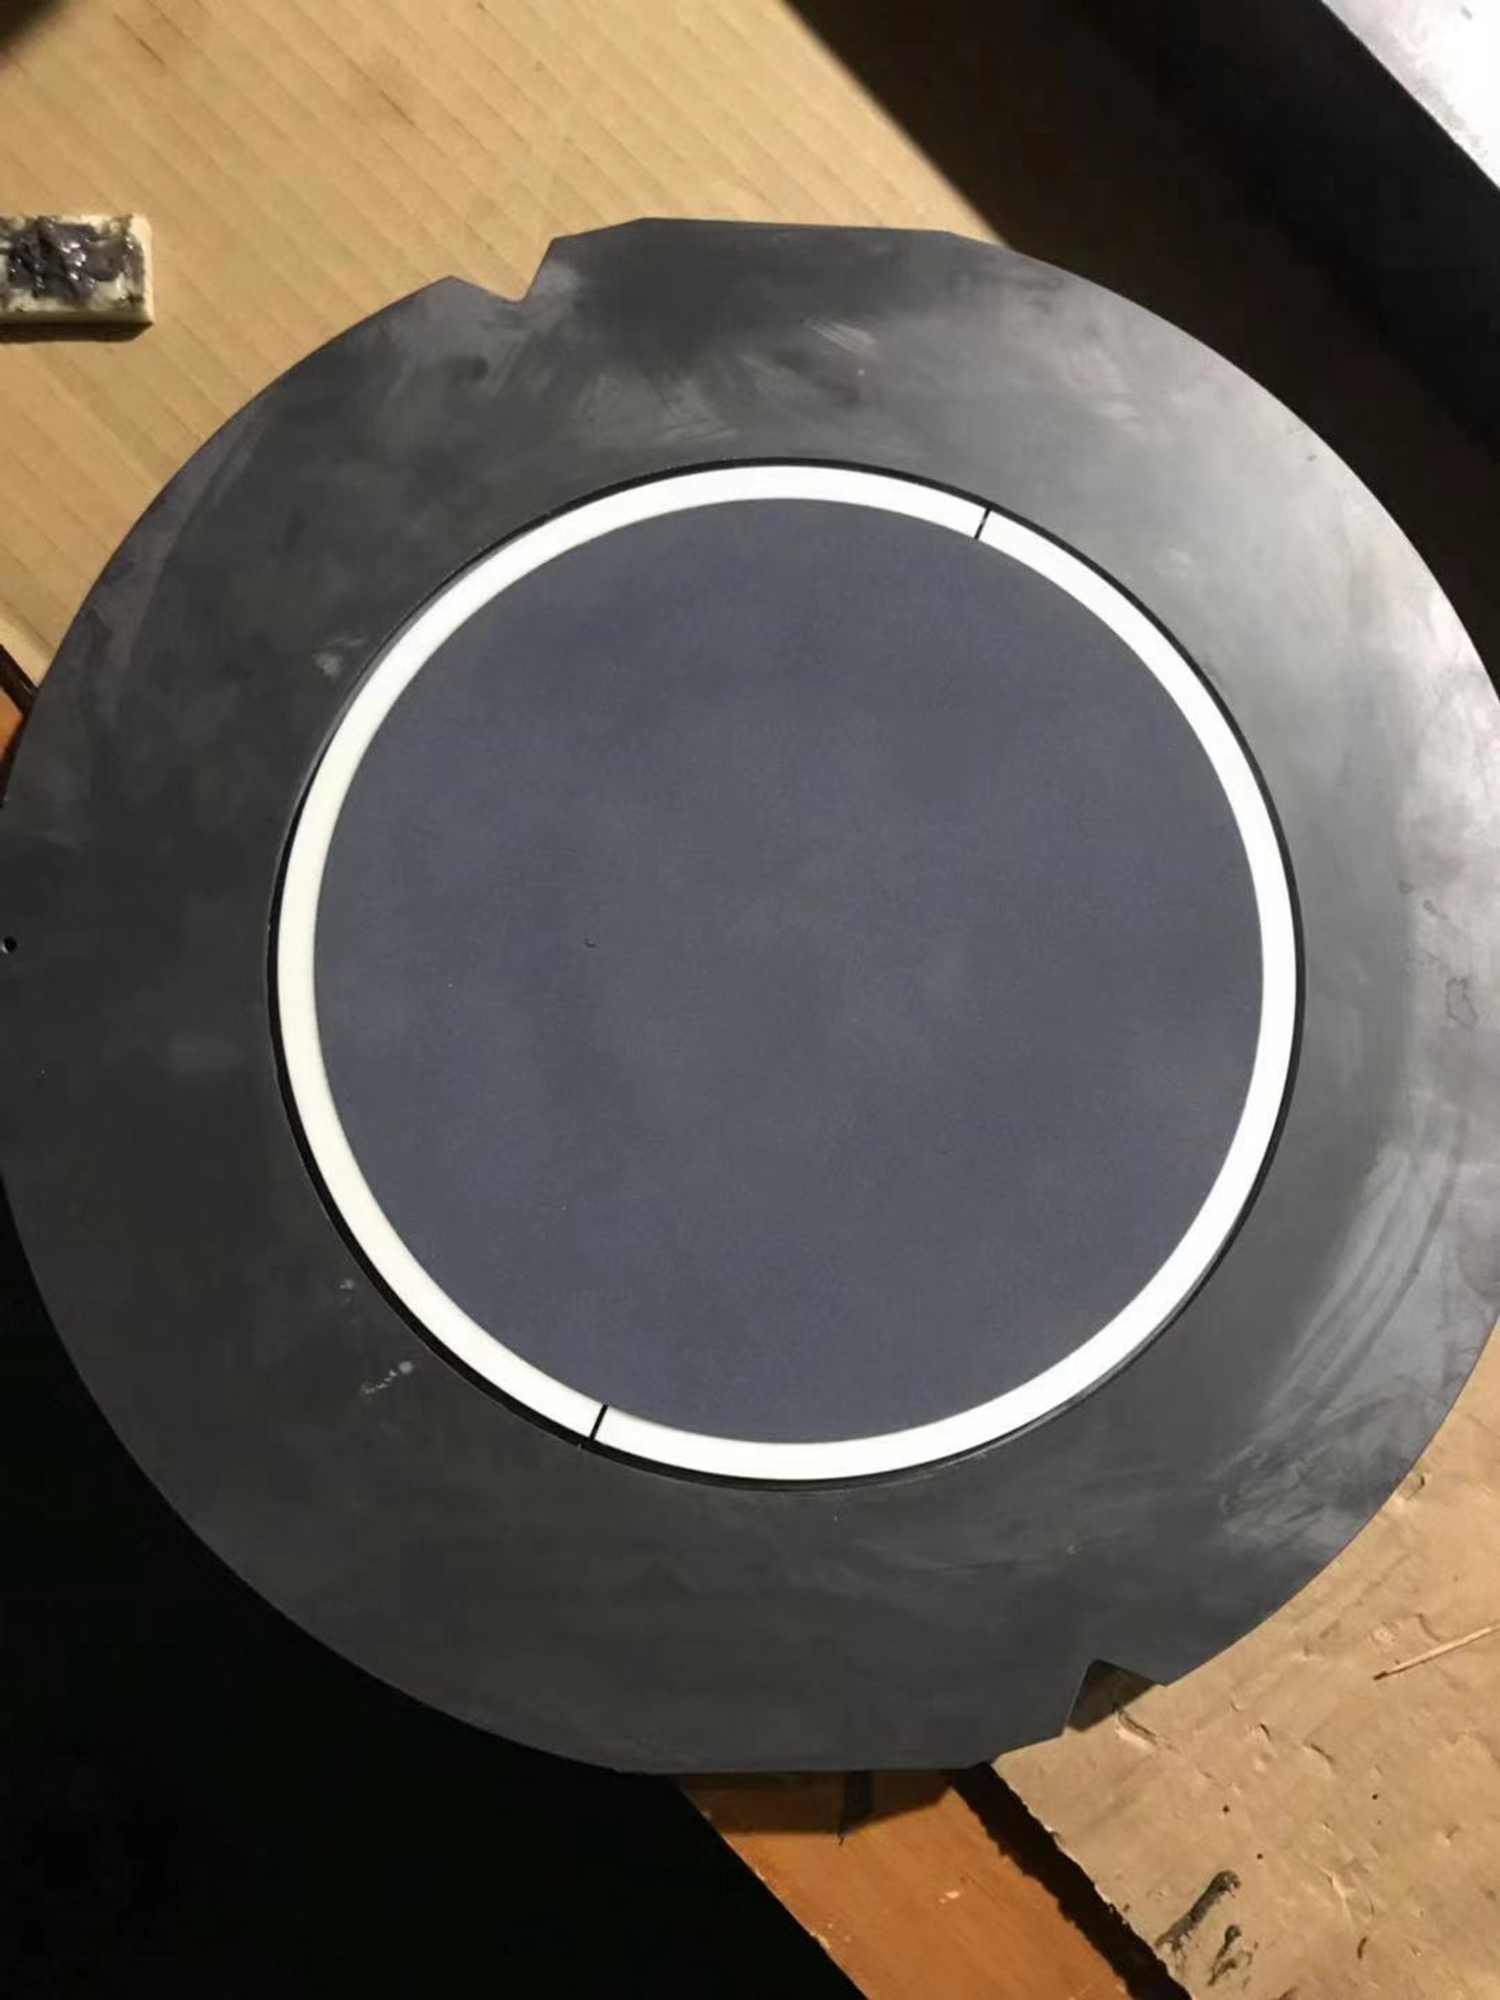
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。
晶圆是制造半导体芯片的基本材料,半导体集成电路**主要的原料是硅,因此对应的就是硅晶圆。 关节式机械手因其结构复杂。广东官方晶圆运送机械吸臂价格便宜 苏州新款晶圆运送机械吸臂工厂如刚性差则会引起手臂在垂直平面内的弯曲变形和水平面内侧向扭转变形.
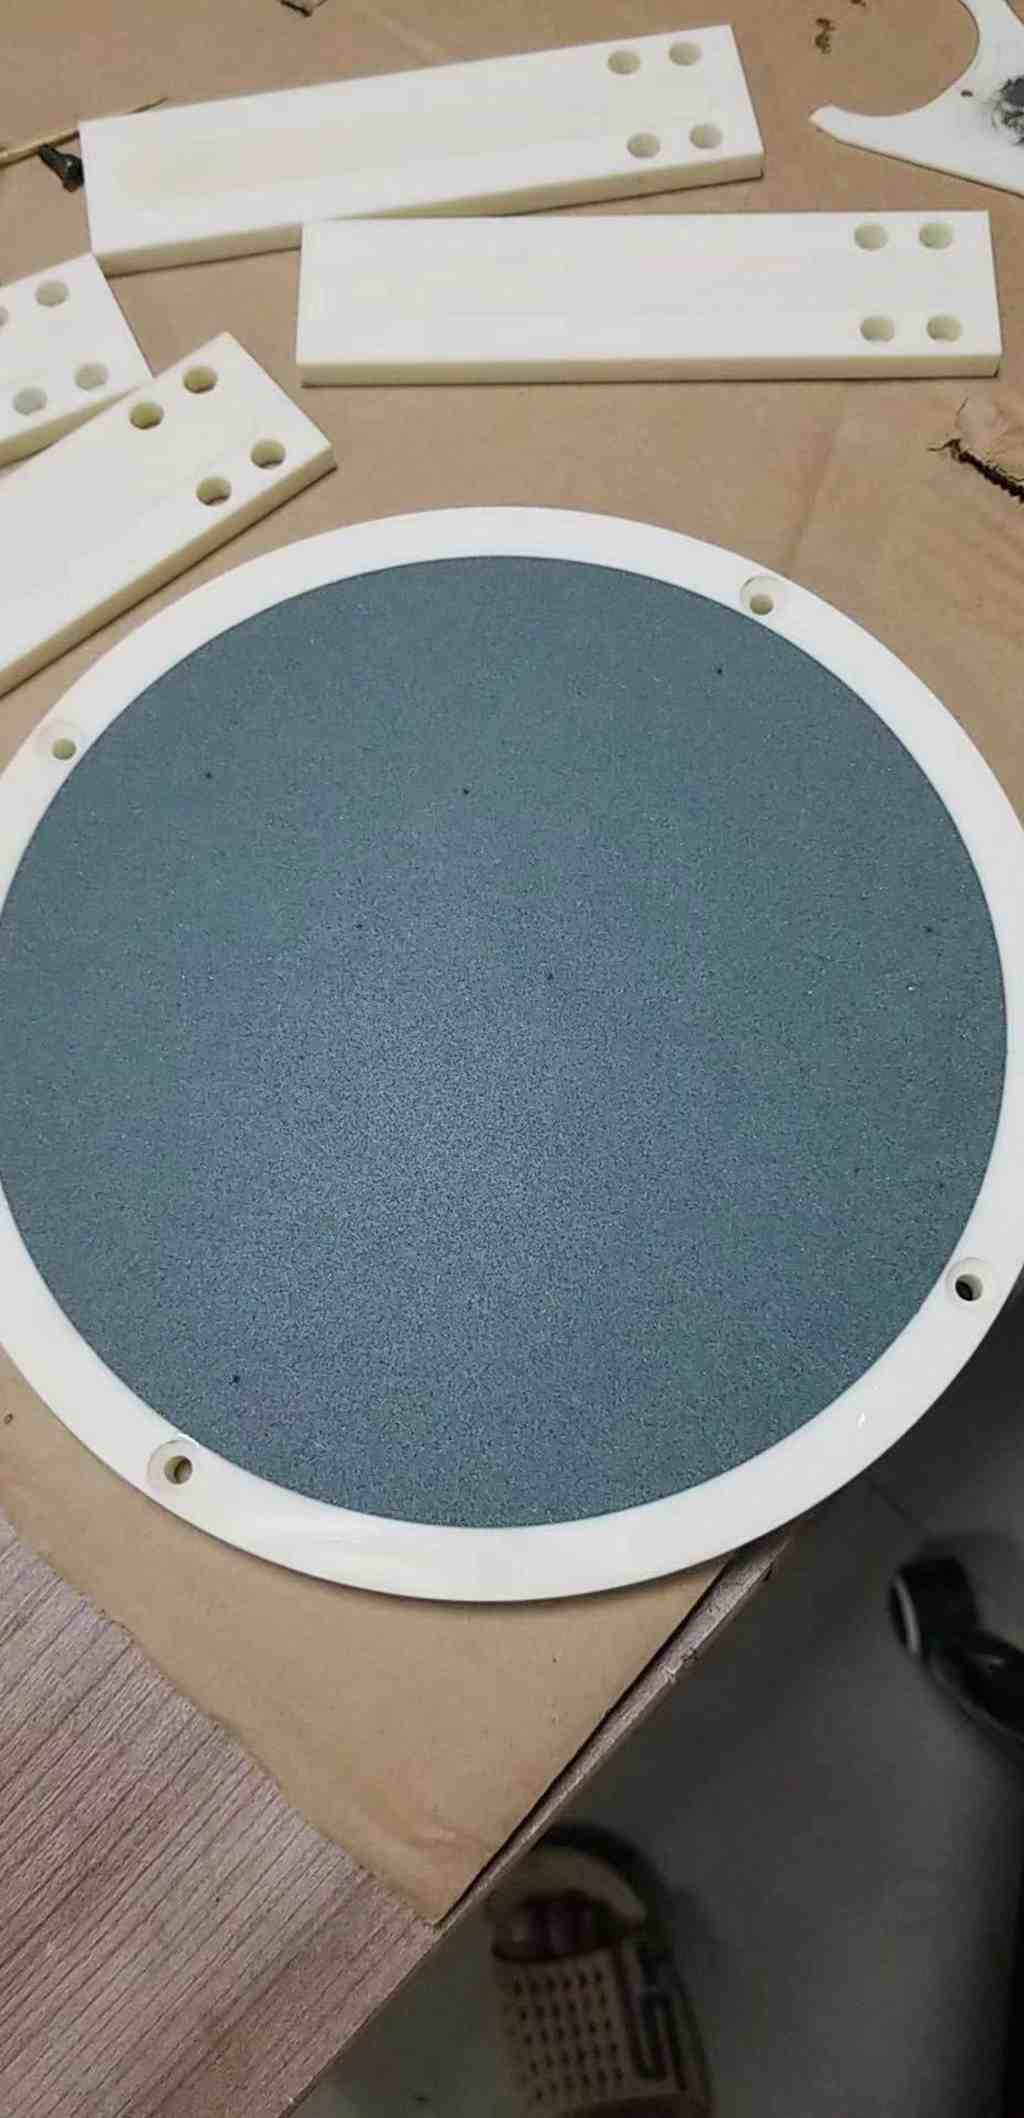
晶圆运送机械吸臂是半导体制造过程中不可或缺的重要设备之一。它主要用于将晶圆从一个工序转移到另一个工序,确保晶圆在整个制造过程中的安全和稳定运输。
晶圆运送机械吸臂具有高度的自动化和精确性。它采用先进的自动控制系统,能够准确地定位和抓取晶圆,避免了人为操作的误差和不稳定性。通过精确的控制,晶圆可以在不同工序之间快速而安全地转移,提高了生产效率和产品质量。其次,晶圆运送机械吸臂具有高度的可靠性和稳定性。它采用了质量高的材料和先进的制造工艺,具有良好的耐磨性和抗腐蚀性。同时,晶圆运送机械吸臂经过严格的测试和检验,确保其在长时间运行中不会出现故障或损坏,保证了生产线的连续性和稳定性。
控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。 随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统。
半导体行业,尤其是集成电路领域,晶圆的身影随处可见。
晶圆就是一块薄薄的、圆形的高纯硅晶片,而在这种高纯硅晶片上可以加工制作出各种电路元件结构,使之成为有特定电性功能的集成电路产品。
眼前这密密麻麻的元器件,被整整齐齐的安放在一块单晶硅材料之上,都是规规矩矩、方方正正的。可见,晶圆在实际应用之中还是要被切割成方形的。
所以疑问️来了——硅片为什么要做成圆的?为什么是“晶圆”,而不做成“晶方”?
要解释这个问题,有两方面的原因:一方面似乎是由“基因决定的”;另一方面是“环境造成的”。 精确地定位到三维(或二维)空间上的某一点进行作业。梅州晶圆运送机械吸臂批发
机械手臂应用场景多在制造业。浙江晶圆运送机械吸臂卖价
中国拥有庞大的制造业,是世界弟一工业机器人市场,有着1000多家与工业机器人相关的企业。但是现阶段中国在机械臂制造领域处于大而不强的状态。拥有自主品牌的工业机械臂的数量和市场占有份额偏低。现在国内很多机器人企业有很多都不是在真心实意地在做技术,很多都是跟着国家提出的中国未来制造的政策与支持来进行获利的。而且很多符合精度要求的关键零部件很大程度上依赖于进口。所以,中国的机械臂在技术方面远远落后于国外,占有的只是低端市场的份额。不过,在非民用机器人与航天机械臂领域,中国的技术也不逊色于美国。所以说只要经过技术的积累,中国的机械臂技术也会不比国外的差多少。 浙江晶圆运送机械吸臂卖价
深圳市德澳美精密制造有限公司在机械及行业设备这一领域倾注了无限的热忱和激情,德澳美一直以客户为中心、为客户创造价值的理念、以品质、服务来赢得市场,衷心希望能与社会各界合作,共创成功,共创辉煌。相关业务欢迎垂询。