新闻中心 - 苏州恩畅自动化科技有限公司
-
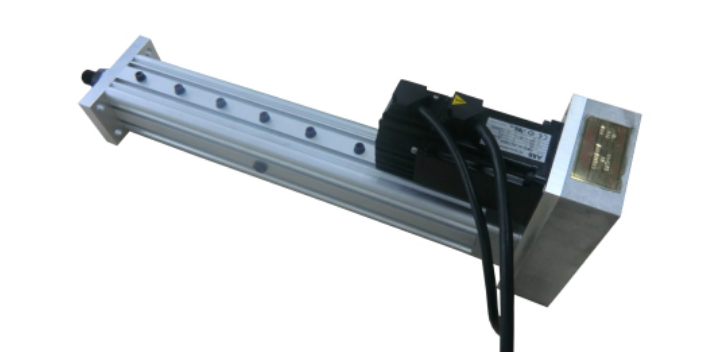
 西安医用伺服电动缸生产厂家
机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较...
发布时间:2026.09.08 -
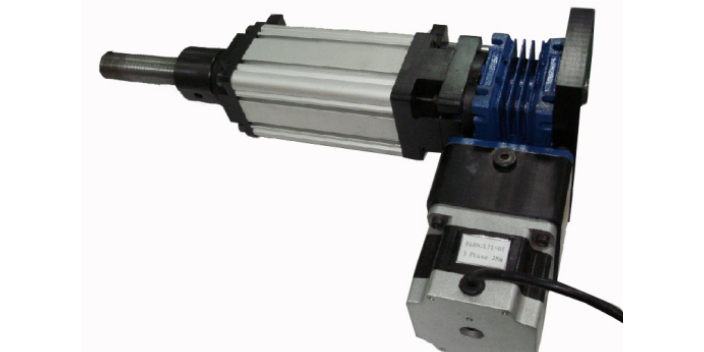
 山西折返式伺服电动缸厂家
江苏恩畅的直流电机电缸在多个行业领域得到了广泛应用和认可。在工业自动化领域,它被用于物料搬运、压合装置、门窗开启等场景;在科研领域,它被用于模拟运动、振动试验台等设备。伺服电动缸作为一种新型的驱动部件...
-
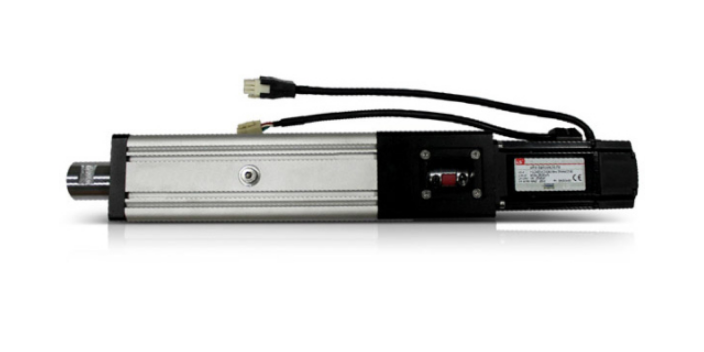
 哈尔滨医用伺服电动缸定制
港口集装箱自动化搬运设备中,智能港口电缸承担着动力执行的功能,苏州恩畅自动化科技有限公司针对这类产品做了细节优化,适配港口作业的实际需求。这类产品的特点在于响应速度快,能快速跟上控制系统的指令,完成动...
-
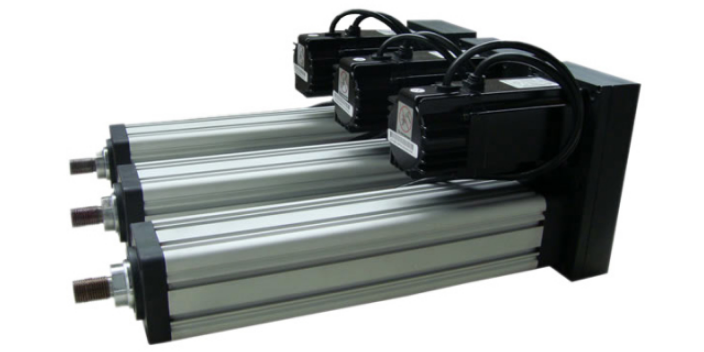
成都智能港口伺服电动缸定制厂家
港口集装箱自动化搬运设备中,智能港口电缸承担着动力执行的功能,苏州恩畅自动化科技有限公司针对这类产品做了细节优化,适配港口作业的实际需求。这类产品的特点在于响应速度快,能快速跟上控制系统的指令,完成动...
-
河南医用伺服电动缸定制
智能港口散货装卸设备中,智能港口电缸用于闸门开度调整,控制散料的下料速度,苏州恩畅自动化科技有限公司生产的产品,适配散货作业多粉尘的环境,满足使用需求。这类产品的优势特点,在于防护结构能阻挡粉尘进入内...
-
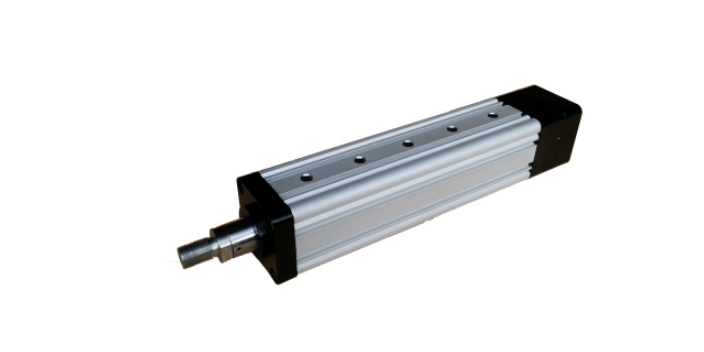 太原折叠伺服电动缸生产厂家
维护成本是用户在选择自动化设备时重点考虑的因素之一。江苏恩畅的直流电机电缸结构简洁,部件耐用,具有低维护成本的特点。传统的气缸需要定期气源处理,液压缸需要更换液压油和滤芯,而直流电机电缸只需进行常规的...
-
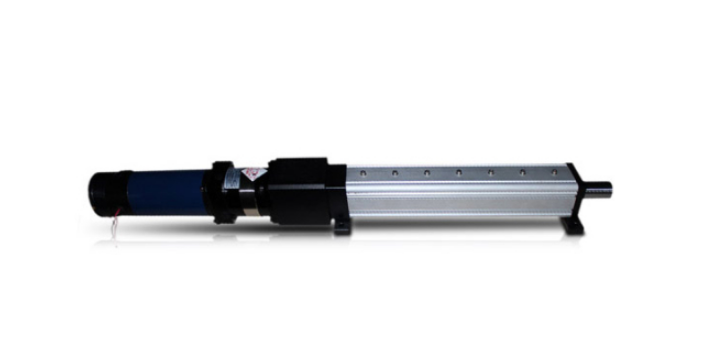 河南防爆伺服电动缸定制厂家
江苏恩畅推出的微型伺服电动缸,是机电一体化领域的一种新型执行元件。该产品将伺服电机与滚珠丝杠等传动部件集成,结构设计紧凑,能够适应空间有限的安装环境。电动伺服系统在运行过程中,相比传统液压或气动设备,...
-
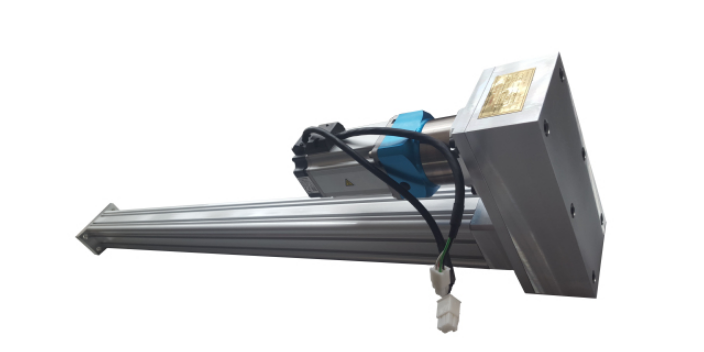 山西伺服电动缸生产厂家
而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不只是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制...
-
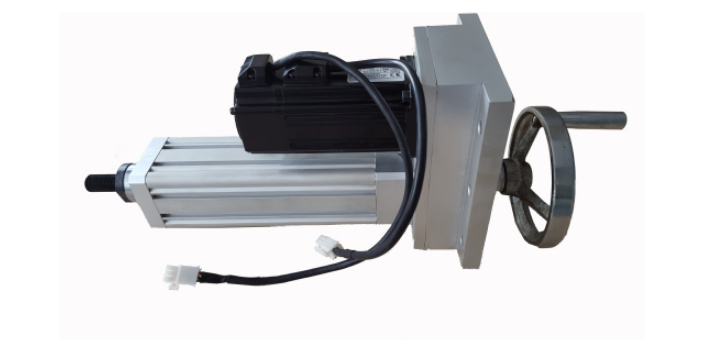 上海精密伺服电动缸厂家
机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较...
-
河南医用伺服电动缸厂家
江苏恩畅注重直流电机电缸的技术创新和品质提升。公司引进了先进的生产设备和检测仪器,确保产品的每一个部件都符合质量标准。伺服电动缸的生产过程严格遵循质量管理体系,从原材料采购到成品出厂都经过层层把关。电...