商机详情 -
成都直线式伺服电动缸生产厂家
江苏恩畅的直流电机电缸在多个行业领域得到了广泛应用和认可。在工业自动化领域,它被用于物料搬运、压合装置、门窗开启等场景;在科研领域,它被用于模拟运动、振动试验台等设备。伺服电动缸作为一种新型的驱动部件,正逐渐替代传统的直线电机和气缸。电动伺服系统凭借其省能源、低噪音、环境良好、低维护成本等综合优势,满足了不同用户的多样化需求。江苏恩畅凭借过硬的产品质量和专业的服务,赢得了越来越多企业及科研部门的信赖。未来,江苏恩畅将继续优化产品性能,为用户提供更好的直线运动解决方案。江苏恩畅伺服电动缸,结构紧凑,适配智能港口多种自动化设备,安装便捷。成都直线式伺服电动缸生产厂家
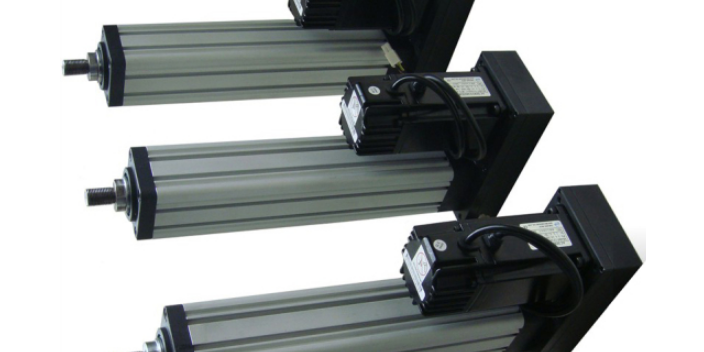
智能港口集装箱查验平台的升降调节,需要用到智能港口电缸,苏州恩畅自动化科技有限公司生产的产品,能适配查验平台频繁升降的作业需求,满足使用要求。这类产品的优势特点,在于多台并联运行时同步性好,多个智能港口电缸配合带动平台升降时,动作同步误差小,能保持平台水平,不会出现倾斜,保障查验工作顺利开展,也避免倾斜导致集装箱滑落的风险。查验平台需要承载不同重量的集装箱,智能港口电缸能根据负载变化调整推力输出,保持升降速度平稳,不会因为负载变化出现速度波动,提升平台升降的稳定性。产品的故障诊断功能能反馈运行状态,当出现异常情况时,能及时发出信号,方便维护人员及时排查处理,减少故障扩大的可能,降低故障维修的时间成本。智能港口电缸的安装方式灵活,能根据查验平台的结构选择不同的安装方式,适配不同的平台设计,不需要改动平台原有结构就能安装,降低改造难度。苏州恩畅自动化科技有限公司会给客户提供并联同步参数调整的基础指导,帮助客户更快完成调试,投入使用。上海压机伺服电动缸定制厂家江苏恩畅产品经过严格检测,结构稳定,适用于港口装卸、输送等连续作业场景。
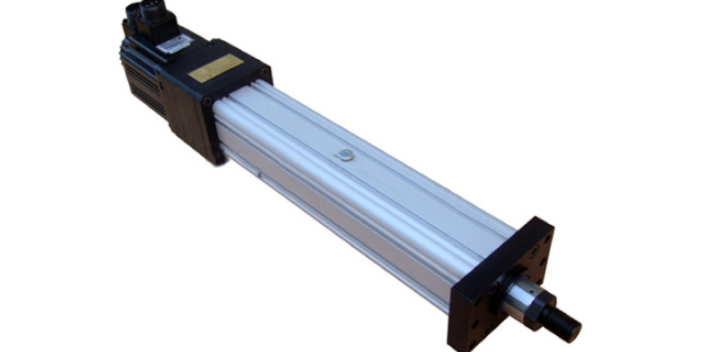
微型伺服电动缸作为一种精密的直线执行机构,江苏恩畅在产品设计上注重其控制性能。伺服电动缸、电动伺服系统能够接收精确的控制信号,实现对位置、速度和推力的准确控制。这种优异的控制性使得设备在自动化生产线、科研实验设备等场景中表现稳定。江苏恩畅的产品在运行过程中稳定性良好,能够长时间保持重复定位精度。此外,该产品对环境比较友好,没有油液泄漏的风险,适合在清洁度要求较高的车间使用,符合现代制造业对环保和清洁生产的要求。
江苏恩畅作为一家专注于运动控制技术的企业,其直流电机电缸产品在市场上具有竞争力。伺服电动缸和电动伺服系统作为新型的机电一体化产品,融合了机械、电子与控制技术,能够实现高效的动力传输。在许多应用场景中,设备的噪音是一个需要重点考虑的因素,江苏恩畅的产品通过优化电机与减速结构,实现了低噪音运行,提升了使用舒适度。同时,该产品具备省能源的特点,能够在保证输出功率的前提下,有效控制电能消耗。由于结构简洁,直流电机电缸的日常保养工作较为简便,降低了低维护成本。优异的控制性和稳定性使其在重复定位精度任务中表现突出,因此得到了越来越多企业及科研部门的青睐和认可。江苏恩畅严格把控生产质量,确保每一台直流电机电缸都能满足客户的实际需求,为各类自动化设备提供可靠的动力支持。江苏恩畅直流电机电缸,结构紧凑,安装方便,适用于多种自动化设备的直线驱动场景。
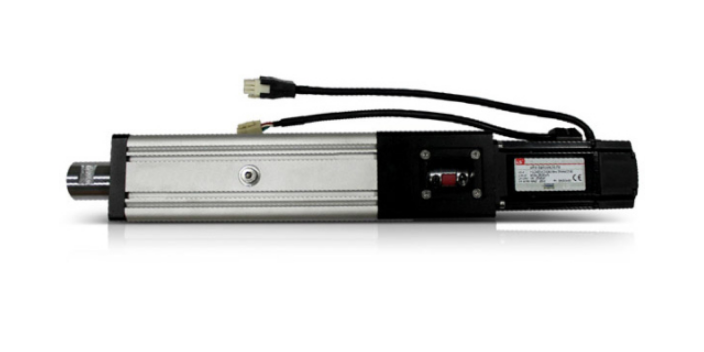
在精密机械与自动化设备中,直流电机电缸扮演着不可或缺的角色。江苏恩畅专注于此类产品的研发与制造,为客户提供可靠的驱动方案。伺服电动缸和电动伺服系统作为新型的机电一体化产品,具有结构紧凑、响应迅速的特点。江苏恩畅在设计时充分考虑了用户体验,通过技术改进实现了低噪音运行,营造了良好的工作环境。此外,该产品采用了高效的电机技术,能够将电能高效转化为机械能,达到省能源的目的。由于减少了易损件的使用,直流电机电缸的维护周期得以延长,降低了低维护成本。优异的控制性和稳定性是产品的明显特征,确保了运动过程的平稳与准确。凭借这些优势,该产品得到了越来越多企业及科研部门的青睐和认可。江苏恩畅将继续深耕技术,不断提升直流电机电缸的性能,以适应市场的发展变化。电动缸采用模块化设计,便于后期维护与更换零部件,降低设备管理难度。北京微型伺服电动缸定制厂家
江苏恩畅伺服电动缸,助力智能港口高效运转,结构紧凑,安装便捷,适配多种工况需求。成都直线式伺服电动缸生产厂家
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性,非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关。成都直线式伺服电动缸生产厂家