商机详情 -
西安光伏伺服电动缸
在智能港口的自动化轨道吊中,智能港口电缸用于小车刹车定位和吊具调整,苏州恩畅自动化科技有限公司针对轨道吊长时间连续作业的特点,优化了产品的散热性能,满足长时间作业需求。这类产品的优势特点,在于散热结构设计能及时把运行产生的热量散出,避免内部元件长时间处于高温环境,减缓元件老化速度,延长产品的整体使用寿命。吊具调整需要准确的动作控制,智能港口电缸能准确控制调整行程,满足不同尺寸集装箱的吊具调整要求,提升吊具抓取集装箱的准确性,减少抓箱失败的次数,提升装卸作业的效率。轨道吊作业过程中会有频繁的制动,智能港口电缸能承受频繁制动带来的负载变化,不会因为频繁制动导致部件松动或者损坏,保持运行稳定。和其他执行部件相比,智能港口电缸的后期维护成本更低,不需要频繁更换密封件或者液压油,只需要定期做基础检查和润滑,就能保持正常运行,降低港口设备的整体运营成本。苏州恩畅自动化科技有限公司会根据轨道吊的设计参数,推荐匹配的产品规格,保障产品和设备适配,提升轨道吊运行的稳定性。江苏恩畅注重产品质量,智能港口电缸具备良好的耐腐蚀性能。西安光伏伺服电动缸
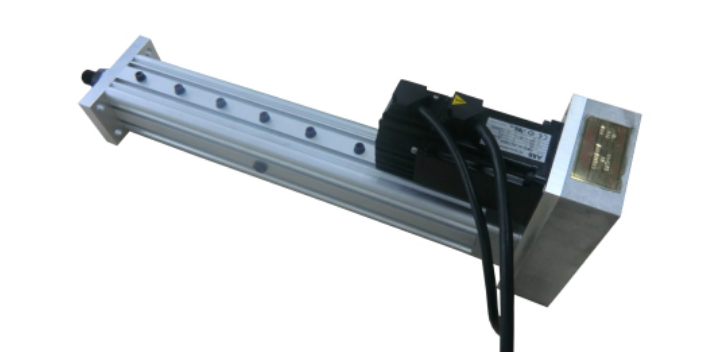
江苏恩畅作为一家专注于运动控制技术的企业,其直流电机电缸产品在市场上具有竞争力。伺服电动缸和电动伺服系统作为新型的机电一体化产品,融合了机械、电子与控制技术,能够实现高效的动力传输。在许多应用场景中,设备的噪音是一个需要重点考虑的因素,江苏恩畅的产品通过优化电机与减速结构,实现了低噪音运行,提升了使用舒适度。同时,该产品具备省能源的特点,能够在保证输出功率的前提下,有效控制电能消耗。由于结构简洁,直流电机电缸的日常保养工作较为简便,降低了低维护成本。优异的控制性和稳定性使其在重复定位精度任务中表现突出,因此得到了越来越多企业及科研部门的青睐和认可。江苏恩畅严格把控生产质量,确保每一台直流电机电缸都能满足客户的实际需求,为各类自动化设备提供可靠的动力支持。山西步进电机伺服电动缸我们的智能港口电缸维护简便,有助于降低设备的后期运营成本。
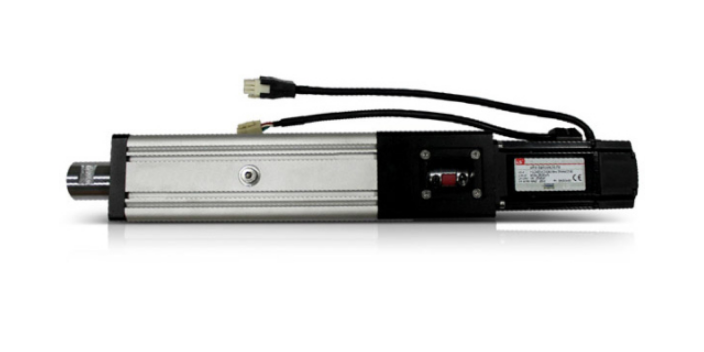
在精密机械与自动化设备中,直流电机电缸扮演着不可或缺的角色。江苏恩畅专注于此类产品的研发与制造,为客户提供可靠的驱动方案。伺服电动缸和电动伺服系统作为新型的机电一体化产品,具有结构紧凑、响应迅速的特点。江苏恩畅在设计时充分考虑了用户体验,通过技术改进实现了低噪音运行,营造了良好的工作环境。此外,该产品采用了高效的电机技术,能够将电能高效转化为机械能,达到省能源的目的。由于减少了易损件的使用,直流电机电缸的维护周期得以延长,降低了低维护成本。优异的控制性和稳定性是产品的明显特征,确保了运动过程的平稳与准确。凭借这些优势,该产品得到了越来越多企业及科研部门的青睐和认可。江苏恩畅将继续深耕技术,不断提升直流电机电缸的性能,以适应市场的发展变化。
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性。智能港口电缸使用前请检查电气连接是否牢固,确保线路无破损现象。
而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不只是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;机械臂动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较很多同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。伺服电动缸维护周期较长,减少设备停机时间,提升港口运营效率。成都微型伺服电动缸定制
江苏恩畅伺服电动缸适用于港口闸门控制、物料推送、定位夹紧等多种应用场景。西安光伏伺服电动缸
智能港口电缸是港口自动化作业环节中常用的动力执行部件,苏州恩畅自动化科技有限公司生产的这类产品,适配港口复杂作业场景设计,能满足港口设备的运行需求。这类产品的优势特点,首先体现在运行精度可控,能配合港口自动化控制系统,完成准确位置调整,满足集装箱抓取、转运环节的定位要求。港口作业环境多风沙、潮气,这类产品做了对应的防护处理,能适应露天作业的复杂气候条件,降低环境因素对产品运行的影响。和传统液压驱动部件相比,智能港口电缸不需要复杂的油路铺设,安装流程更简洁,能缩短港口设备的安装调试周期,也减少后续油路泄漏维护的工作量。苏州恩畅自动化科技有限公司会根据港口设备的负载需求,提供不同推力规格的产品,适配不同类型的港口作业设备,从集装箱龙门吊到自动导引车,都能找到对应规格的产品。日常维护中,只需要定期检查传动部件和润滑情况,维护步骤简单,能减少维护的时间投入,降低维护成本。长期运行过程中,参数波动小,能保持稳定的运行状态,适配港口长时间连续作业的节奏,减少设备停机的频次西安光伏伺服电动缸