商机详情 -
江西通用机器人系统销售厂家
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据。8、图像采集部分将数字图像存放在处理器或计算机的内存中。9、处理器对图像进行处理、分析、识别,获得测量结果或逻辑控制值。10、处理结果控制流水线的动作、进行定位、纠正运动的误差等。MES 机器人系统通过数据中台连接生产设备与管理系统,实现机器人作业流程的数字化排程与动态调度。江西通用机器人系统销售厂家
机器人系统架构:“架构可定义为组件的结构及它们之间的关系,以及规范其设计和后续进化的原则和指南。简言之,架构是构造与集成软件密集型系统的深层次设计。”系统架构也可称其为如何实施解决方案的一个策略性设计(例如基于组件的工程标准、安全)和解决方案做什么的功能性设计(如算法、设计模式、底层实现)。另外,软件工程的基本要求包括模块化、代码可复用、功能可共享。使用通用的框架,有利于分解开发任务及代码移植。机器人软件同样遵从软件工程的一般规律。说白了,架构就是你如何把机器人的功能打散,再如何把代码组织起来。一个清晰的与项目相匹配的架构直接决定了你的开发效率甚至是功能的成败。从人类可编程的机器人开发伊始,架构问题就与之相伴而生.天津MES机器人系统欢迎来电仿生机器人系统模仿生物运动机理,如机器鱼的柔性尾鳍驱动系统,实现水下低噪音高机动性作业。
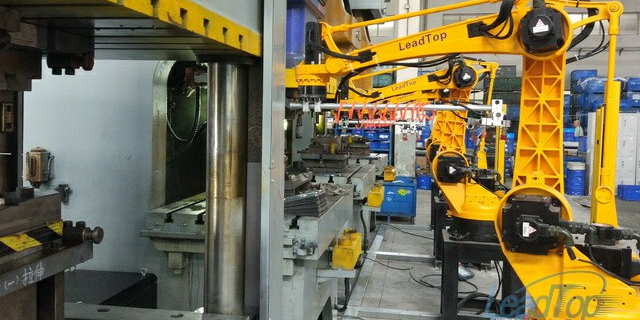
码垛机器人系统:码垛机器人实质上是一种通用的工业搬运机器人,是物流自动化系统中必不可少的单机设备。随着国内经济的快速发展,物流自动化技术在国内方兴未艾,拆垛、码垛机器人在家电、食品、汽车等。行业的物流工程中具有较大的应用潜力,因此开发高性能、低成本、具有自主知识产权的拆垛、码垛机器人将有广阔的市场前景。机器人码垛系统可以看作是一个输入输出系统,从一条或多条流水线上输入物品然后将它们抓取放置到托盘上预先设置或计算好的地点,输出成品垛。基本的计算能力,加上可集成传感器来识别产品的变化,使机器人码垛系统成为-一个智能系统,能识别和区分出多种产品:一台码垛机器人能让多条生产线实现自动化,机器人码垛系统能识别和处理多种产品。
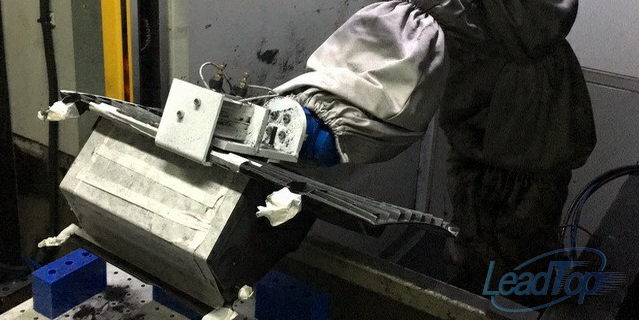
焊接机器人系统在汽车生产中应用:焊接机器人目前已应用在汽车制造业,汽车底盘、座椅骨架、导轨、消声器以及液力变矩器等焊接,尤其在汽车底盘焊接生产中得到了普遍的应用。用这种技术可以提高焊接质量,因而甚至试图用它来代替某些弧焊作业。在短距离内的运动时间也大为缩短。国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为1.5~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。可视化监控平台实时显示机器人运行轨迹与任务进度,便于管理人员远程调度。
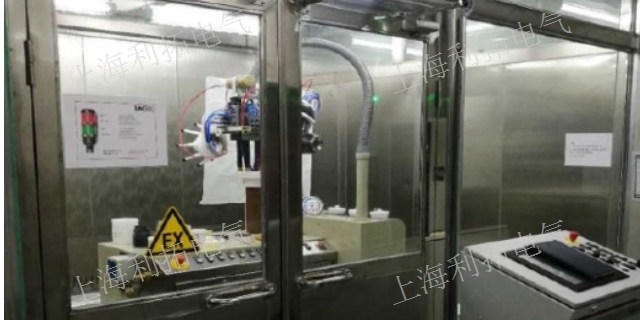
机器人系统的视觉应用:在生产线上,人来做此类测量和判断会因疲劳、个人之间的差异等产生误差和错误,但是机器却会不知疲倦地、稳定地进行下去。一般来说,机器视觉系统包括了照明系统、镜头、摄像系统和图像处理系统。对于每一个应用,我们都需要考虑系统的运行速度和图像的处理速度、使用彩色还是黑白摄像机、检测目标的尺寸还是检测目标有无缺陷、视场需要多大、分辨率需要多高、对比度需要多大等。从功能上来看,典型的机器视觉系统可以分为:图像采集部分、图像处理部分和运动控制部分。农业机器人系统搭载物联网传感器,可自动监测作物生长状态并执行灌溉、施肥等智能化农田管理。河北取件机器人系统销售公司
空间机器人系统通过机械臂末端适配器,在太空中完成卫星捕获、空间站维护等零重力环境作业。江西通用机器人系统销售厂家
机器人系统的组成机器人主体结构:机器人主体结构主要由机器人本体、机器人控制柜、机器人控制面板组成。机器人控制面板:机器人控制面板,主要担负这人机对话的作用,我们对机器人的调试、操作、编程、校正等,均靠机器人控制面板来执行。机器人本体构成:机器人本体主要由手臂、手腕、平衡缸、连接臂、旋转台、底座组成;当然,如果其他类型的机器人会有相应的差异,我们这里主要以六轴机器人作为案例进行说明。机器人的轴数分类:1轴、2轴、3轴为主轴,4轴、5轴、6轴为腕部轴;我们这里是以六轴机器人作为案例说明,当然还有3轴、4轴等机器人就不在细说。机器人工作区域:机器人的工作区域是指,机器人在工作时,所可能需要运动的三维空间区域该工作区域内不能有固定障碍物或者机器人工作时进入临时障碍物,阻挡机器人的工作路径。江西通用机器人系统销售厂家