商机详情 -
MES机器人系统信誉保证
注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化(机器人Æ智能传感器)、柔性化(机器人为主的柔性运动平台)、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。远程控制机器人启停、参数调整,提高管理便捷性与安全性。MES机器人系统信誉保证
机器人系统现代控制方法:(1)自适应控制当机器人的动力学模型存在非线性和不确定因素,含未知的系统因素(如摩擦力)和非线性动态特性(重力、哥氏力、向心力的非线性),以及机器人在工作过程中环境和工作对象的性质和特征的变化时,机器人在运行过程中不断测量受控对象的特征,根据测量的信息使控制系统按新的特性实现闭环控制,称为自适应控制。(2)智能控制技术智能机器人系统具有以下特征:1.模型的不确定性;2.系统的高度非线性;3.控制任务复杂性。学习控制是人工智能技术应用到机器人领域的一种智能控制方法。已提出多种机器人控制方法,如模糊控制、神经网络控制、基于感知器的学习控制、基于小脑模型的学习控制等。安徽工业机器人系统技术指导农业机器人系统搭载物联网传感器,可自动监测作物生长状态并执行灌溉、施肥等智能化农田管理。
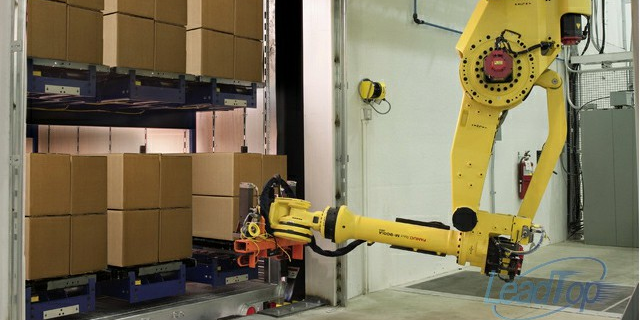
工业机器人系统中驱动系统的作用是什么:驱动系统是驱使工业机器人机械臂运动的机构。按照控制系统发出的指令信号,借助动力元件使机器人运行起来,给各个关节即每个运动自由度安装传动装置,这就是驱动系统。其作用是提供机器人各部委、各关节动作的原动力。根据驱动源的不同,驱动系统可分为电动、液压、气动三种也包括把它们结合起来应用的综合系统。驱动系统可以与机械系统直接相连,也可通过同步带、链条、齿轮、谐波转动装置等与机械系统间接相连。运动精度不高、重负载或有防爆要求的机器人采用液压、气压驱动,工业机器人大多采用电气驱动,而其中属交流伺服驱动应用普遍,且驱动器布置大都采用一个关节一个驱动器。
工业机器人系统中机械结构系统的作用是什么:3.关节:它通常分为滑动关节和转动关节,以实现机身、手臂各部分、未端执行器之间的相对运动。4.手臂:它是连接机身和手腕的部分。一般由上臂、下臂和手腕组成,用于完成各种简单或复杂的动作,它由操作器的动力关节和连接杆件等构成。它是执行结构中的主要运动部件,也称主轴。主要用于改变手腕和未端执行器的空间位置,满足机器人的作业空间,并将各种载荷传递到基座。5.手腕:它是连接机身和手腕的部分,将作业载荷传递到臂部,主要用于改变未端执行器的空间位置。6.未端执行器:它是直接装在手腕上的一个重要部件,通常是模拟人的手掌和手指的,可以是两手指或多手指的手爪未端操作器,有时也可以是各种作业工具,如焊枪、喷漆枪等。减少人工重复劳动,降低安全风险,改善车间作业环境。
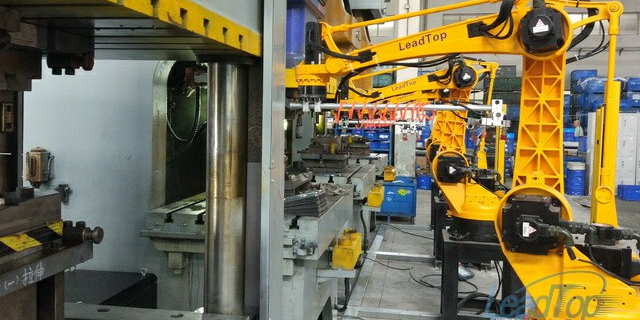
码垛机器人系统的工作原理:码垛机器人系统采用定制技术的坐标式机器人的安装占用空间灵活紧凑。能够在较小的占地面积范围内建造高效节能的全自动砌块成型机生产线的构想变成现实。码垛机器人系统的工作原理是平板上工件符合栈板要求的一层工件,平板及工件向前移动直至栈板垂直面。上方挡料杆下降,另三方定位挡杆起动夹紧,此时平板复位。各工件下降到栈板平面,栈板平面与平板底面相距10mm,栈板下降一个工件高度。往复上述直到栈板堆码达到设定要求。码垛机器人配备有特殊定制设计的多功能抓取器,不管包装箱尺寸或重量如何,机器人都可以使用真空吸盘牢固地夹持和传送包装箱。工业机器人系统集成机械臂、视觉识别与运动控制模块,在生产线中高效完成焊接、装配等操作。浙江搬运机器人系统企业
支持离线编程与在线调试,快速切换产品型号,缩短换型时间。MES机器人系统信誉保证
搬运机器人系统的优势搬运机器人是可以进行自动化搬运作业的工业机器人。搬运机器人系统是近代自动控制领域出现的一项高新技术,涉及到了力学,机械学,电器液压气压技术,自动控制技术,传感器技术,单片机技术和计算机技术等学科领域,已成为现代机械制造生产体系中的一项重要组成部分。它的优势如下;一是它能部分的代替人工操作。二是它能按照生产工艺的要求,遵循一定的程序、时间和位置来完成工件的传送和装卸。三是它能操作必要的机具进行焊接和装配,从而很好的改善工人的劳动条件,提高劳动生产率,加快实现工业生产机械化和自动化的步伐。MES机器人系统信誉保证