商机详情 -
浙江通用机器人系统报价
机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。数据自动上传云端或本地服务器,支持历史查询与报表生成。浙江通用机器人系统报价

机器人系统之AGV小车(二):根据其任务及部署区域,用作叉车的自动导引车可以移动托盘,用作牵引车的自动导引车可以牵引拖车,或者可以运输箱子或包裹。譬如,自动导引车可以通过激光导航,在这种情况下,机器人会扫描特定位置上的标签,这样它们就能找到下一个目的地。另一种选择是通过识别颜色等方式进行光学导航。另外也利用天线或导轨来引导自动导引车。很灵活的装置是自主式AGV,可以扫描整个环境,并根据结果创建虚拟地图。它们能够将障碍通知其他AGV,并生成比较好运输路线。根据部署区域和所需的移动程度,AGV由一到四个主动驱动轮驱动。上海通用机器人系统诚信经营实时看板同步显示机器人运行状态、任务完成率等数据,助力车间管理者优化产能分配。
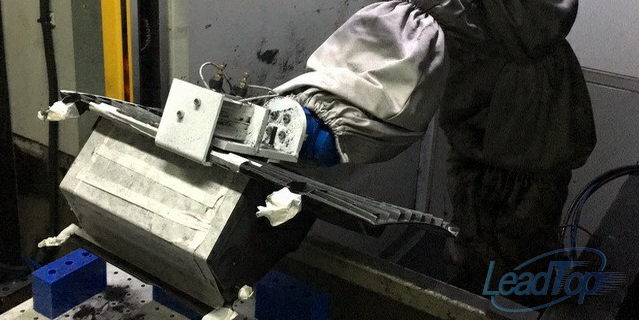
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用双绞线)。不要开始时就把需要接的线全接上,只连成基本的系统,运行良好后,再逐步连接;一定要搞清楚接地方法,还是采用浮空不接;开始运行的半小时内要密切观察电机的状态,如运动是否正常,声音和温升情况,发现问题立即停机调整。
焊接作业的机器人系统:1.用于点焊作业的机器人系统1)概要:工业机器人首先用于汽车的点焊作业,在焊接线上引入机器人的主要原因如下:(1)机器人适应汽车产品的多样化,具有柔性,即在同一条生产线上可以混合地生产若干车种。同时,对于生产量的变动、型号的变更,能够迅速地进行生产线的编组更替,这是专门使用的自动化生产线不能比拟的,因此可发挥投资的长期效果。(2)可以提高产品的质量,即为了使点焊作业机器人化,需要改变加工方法和加工工序,所以不可避免地要提高诸如供给的零件、夹具、搬运工具等的精度,这些都关系到产品的精度和焊接质量的提高。因此,机器人化的结果是可得到稳定的高质量的产品。(3)能提高生产率。换句话说,机器人的作业效率不再随着作业者的变动而变动。机器人能稳定生产计划,可以认为这关系着生产率的提高。其模块化机械臂可根据货物重量调节抓取力度,适配纸箱、托盘等不同形态物品的转运。

云边端一体化对机器人系统的支撑:2.自适应交互:为了支持机器人的个性化服务和持续学习能力,需要将感知模块的输出与知识图谱结合对环境和人充分理解,并且逐步提取和积累与服务场景和个人相关的个性化知识。通用知识和较少变化的领域知识应该存放在云端,而与地域和个性化服务相关的知识应该存放在边缘或者终端。无论知识存放在哪里,在机器人系统中应该有统一的调用接口,并可以保证实时通讯。3.实时安全计算:未来的服务机器人应用将有大量需要实时响应的情形,因此需要在边缘服务器部署相应的加速硬件。同时,机器人也将处理大量涉及用户隐私的数据。云边端一体化架构需要构建隐私数据的安全传输和存储机制,并且限定物理范围。对于可以进行物理操作的机器人,要构建单独的安全监测机制,保证即使机器人系统被远程攻击劫持后也不会造成物理安全损害。实现人机协同作业,机器人负责重复繁重工作,人员专注管理。上海通用机器人系统诚信经营
娱乐机器人系统融合面部表情识别与语音情感分析,通过拟人化交互模块实现个性化表演与对话。浙江通用机器人系统报价
注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化(机器人Æ智能传感器)、柔性化(机器人为主的柔性运动平台)、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。浙江通用机器人系统报价