商机详情 -
河北机器人系统性价比高
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据。8、图像采集部分将数字图像存放在处理器或计算机的内存中。9、处理器对图像进行处理、分析、识别,获得测量结果或逻辑控制值。10、处理结果控制流水线的动作、进行定位、纠正运动的误差等。高精度作业控制,提高装配精度与产品质量稳定性。河北机器人系统性价比高

机器人系统设计的基本原则:机器人系统是一个典型的完整机电一体化系统,是一个包括机械结构、控制系统、传感器等的整体。对于机器人这样一个结合了机械、电子、控制的系统,在设计时首先要考虑的是机器人的整体性、整体功能和整体参数,然后再对局部细节进行设计。机器人系统设计的整体性原则:(1)机器人系统任何一个部件或者子模块的设计都会对机器人的整体功能和性能产生重要的影响。(2)机器人的工作环境对机器人的整体设计也有较大影响。如果机器人用在宇宙空间的环境里,那么无论是机械结构设计还是控制系统都要考虑温度的变化、重力的影响或者电磁干扰强度等;若机器人工作在颠簸的环境,那么机械结构及控制系统的整体抗振则是设计时要注意的;若机器人用于医疗领域,则对机器人的噪声污染有着严格的要求。上海工业机器人系统诚信经营打通设备层与执行层,让机器人动作、生产任务、质量数据实时同步。
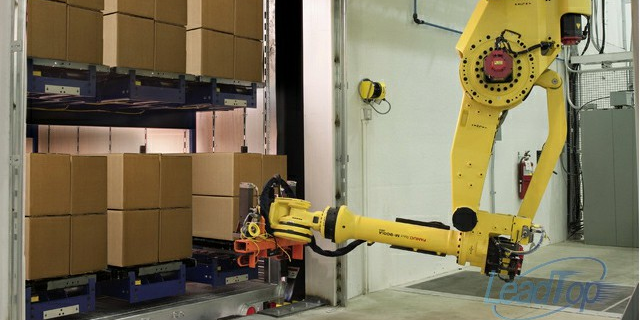
物流分拣机器人系统的特点1.能连续、大批量地分拣货物。由于采用大生产中使用的流水线自动作业方式,自动分拣系统不受气候、时间、人的体力等的限制,可以连续运行,同时由于物流分拣机器人系统单位时间分拣件数多,因此物流分拣机器人系统的分拣能力是连续运行100个小时以上。2.分拣误差率极低。物流分拣机器人系统的分拣误差率大小主要取决于所输入分拣信息的准确性大小,这又取决于分拣信息的输入机制,如果采用人工键盘或语音识别方式输入,则误差率在3%以上,如采用条形码扫描输入,除非条形码的印刷本身有差错,否则不会出错。因此,目前物流分拣机器人系统主要采用条形码技术来识别货物。3.分拣作业基本实现无人化。国外建立物流分拣机器人系统的目的之一就是为了减少人员的使用,减轻工员的劳动强度,提高人员的使用效率,因此物流分拣机器人系统能比较大限度地减少人员的使用,基本做到无人化。
注塑取件机器人系统改变现有人工取件下料、切水口的方式,采用机器人代替人工实现自动化生产。设备拥有智能化(机器人Æ智能传感器)、柔性化(机器人为主的柔性运动平台)、扩展性等特点。主要功能是为整个取件、修边、下料过程提供一个稳定可靠,精确方便,循环使用的综合工作治具;满足精度、方便性、柔性的要求。每台注塑机上均有一个对应的机器人,机器人换手抓,注塑机开模,机器人取件,自动剪浇口与自动去披风,产品边缘光顺,然后放于输送装置上。换手抓均是自动快速接头,机器人上配有母接头,手抓上配有子接头。可移动带轮机器人电柜以及带轮控制柜放于输送带下方。设备必需有与外部设备(手机,电脑等)进行相互通信的接口。仓储机器人系统依托 AGV 集群调度算法,在智能仓库中协同完成货物分拣、搬运的全流程自动化。
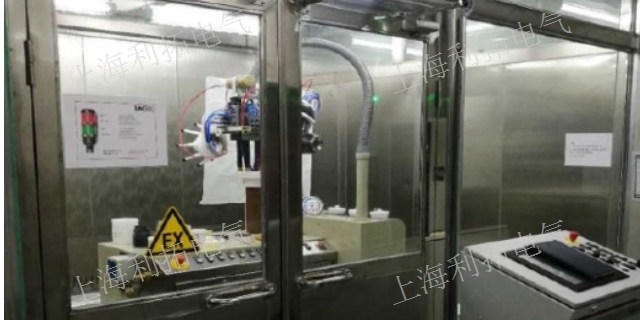
机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。实时监控机器人负载、能耗、运行时长,科学安排保养计划。湖北口碑好机器人系统诚信为本
提供标准接口,易与 ERP、WMS、PLM 等系统无缝对接。河北机器人系统性价比高
工业机器人常用驱动装置之电动驱动装置:电动驱动装置的能源简单,速度变化范围大,效率高,速度和位置精度都很高。但它们多与减速装置相联,直接驱动比较困难。电动驱动装置又可分为直流(DC)、交流(AC)伺服电机驱动和步进电机驱动。直流伺服电机电刷易磨损,且易形成火花。无刷直流电机也得到了越来越广的应用。步进电机驱动多为开环控制,控制简单但功率不大,多用于低精度小功率机器人系统。电动上电运行前要作如下检查:电源电压是否合适(过压很可能造成驱动模块的损坏)。对于直流输入的+/-极性一定不能接错,驱动控制器上的电机型号或电流设定值是否合适(开始时不要太大)。控制信号线接牢靠,工业现场要考虑屏蔽问题(如采用双绞线)。不要开始时就把需要接的线全接上,只连成基本的系统,运行良好后,再逐步连接;一定要搞清楚接地方法,还是采用浮空不接;开始运行的半小时内要密切观察电机的状态,如运动是否正常,声音和温升情况,发现问题立即停机调整。河北机器人系统性价比高