商机详情 -
西安伺服电动缸价格
江苏恩畅推出的微型伺服电动缸,是机电一体化领域的一种新型执行元件。该产品将伺服电机与滚珠丝杠等传动部件集成,结构设计紧凑,能够适应空间有限的安装环境。电动伺服系统在运行过程中,相比传统液压或气动设备,能源利用率较高,有助于降低设备的整体能耗。在噪音控制方面,江苏恩畅的这款产品运行声音较小,适合对工作环境噪音有要求的使用场景。同时,设备维护了较低的维护需求,减少了润滑等保养工作的频率,为企业节省了后续的维护投入,得到了不少企业用户的认可。产品运行无废气排放,有助于改善港口作业环境,满足环保要求。西安伺服电动缸价格
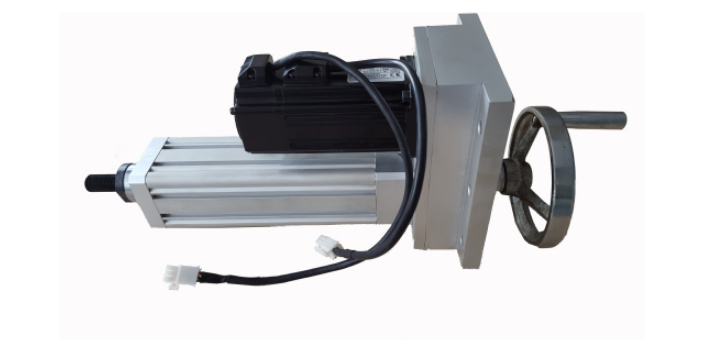
江苏恩畅生产的直流电机电缸,在环境适应性方面表现良好。该产品采用封闭式设计,能够有效防止灰尘、油污和湿气进入内部,保护电机和传动组件。与液压设备相比,直流电机电缸不存在油液泄漏的风险,不会对周围环境造成污染,是一种环境良好的驱动元件。电动伺服系统在运行过程中不产生废油废气,符合环保标准。这使得江苏恩畅的产品能够在对清洁度要求较高的电子制造、食品包装等行业中使用。同时,由于不依赖液压油,设备也避免了因油温变化而导致的性能不稳定,能够在更宽广的温度范围内保持稳定的工作状态。太原恩畅伺服电动缸江苏恩畅直流电机电缸适用于物料推送、定位夹紧、升降搬运等多种应用场景。
机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。
稳定性是衡量自动化设备性能的重要指标。江苏恩畅的直流电机电缸在稳定性方面表现突出。产品采用了强度的材料和精密的加工工艺,确保了机械结构的刚性。伺服电动缸在长期运行过程中,能够保持稳定的输出性能,不易出现参数漂移。电动伺服系统具备良好的抗干扰能力,在复杂的电磁环境中也能正常工作。江苏恩畅对每一台产品都进行严格的测试,确保其在额定负载下能够长时间稳定运行。这种稳定性使得直流电机电缸成为了科研部门实验设备的理想选择,科研人员可以依赖其稳定的性能进行长时间的实验测试和数据采集。电动伺服系统采用机电一体化设计,运行平稳,定位精度高,适用于港口自动化设备。
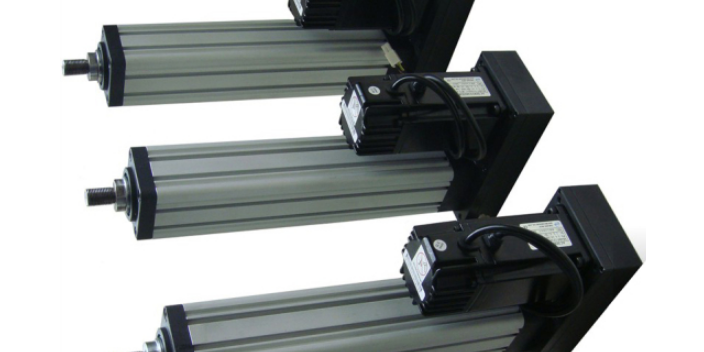
江苏恩畅推出的直流电机电缸,将直流电机技术与精密传动结构相结合,为自动化控制提供了可靠的直线运动解决方案。作为伺服电动缸的一种应用形式,该产品具备机电一体化产品的典型特征。直流电机电缸在运行过程中,能源利用率较高,符合省能源的设计理念。与传统的气动或液压驱动方式相比,它不需要复杂的气路或油路系统,减少了能源在传输过程中的损耗。江苏恩畅在产品设计上注重效率,使得电机在输出同等功率时消耗的电能相对较少。这对于需要长时间运行的设备来说,能够有效降低整体的电力成本,符合当前工业领域对绿色节能的追求,得到了不少企业的关注。江苏恩畅产品控制方式灵活,可与PLC等控制系统对接,便于集成到自动化产线中。西安大吨位伺服电动缸品牌
江苏恩畅伺服系统控制精度较高,可配合传感器实现闭环控制,运行稳定。西安伺服电动缸价格
而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不只是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个相当有代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;机械臂动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较很多同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。西安伺服电动缸价格