商机详情 -
哈尔滨直角式伺服电动缸定制厂家
在精密机械与自动化设备中,直流电机电缸扮演着不可或缺的角色。江苏恩畅专注于此类产品的研发与制造,为客户提供可靠的驱动方案。伺服电动缸和电动伺服系统作为新型的机电一体化产品,具有结构紧凑、响应迅速的特点。江苏恩畅在设计时充分考虑了用户体验,通过技术改进实现了低噪音运行,营造了良好的工作环境。此外,该产品采用了高效的电机技术,能够将电能高效转化为机械能,达到省能源的目的。由于减少了易损件的使用,直流电机电缸的维护周期得以延长,降低了低维护成本。优异的控制性和稳定性是产品的明显特征,确保了运动过程的平稳与准确。凭借这些优势,该产品得到了越来越多企业及科研部门的青睐和认可。江苏恩畅将继续深耕技术,不断提升直流电机电缸的性能,以适应市场的发展变化。智能港口电缸使用前请检查电气连接是否牢固,确保线路无破损现象。哈尔滨直角式伺服电动缸定制厂家
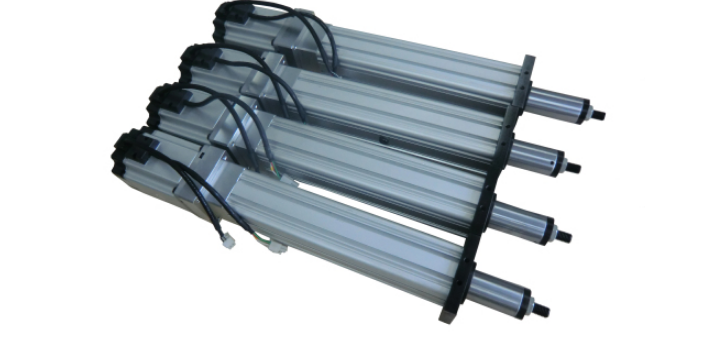
江苏恩畅致力于为自动化行业提供高质量的驱动产品,伺服电动缸与电动伺服系统作为新型的机电一体化产品,融合了先进的控制算法与精密制造工艺。在实际应用中,该产品不只运行平稳,而且噪音较低,符合低噪音的设计要求。同时,由于不使用液压介质,避免了环境污染,属于环境良好的设备。江苏恩畅关注客户的运营成本,直流电机电缸在能耗方面表现好,具有省能源的特性。其稳定的机械结构减少了日常维修的频率,从而降低了低维护成本。优异的控制性和稳定性使得该产品能够适应各种复杂的工业环境,因此得到了越来越多企业及科研部门的青睐和认可。我们严格遵循行业标准进行生产,确保每一台直流电机电缸都具备良好的性能,为客户的生产效率提供保障。高精度伺服电动缸定制厂家直流电机电缸运行时无废气排放,有助于改善作业环境,满足环保相关要求。

随着工业自动化程度的提升,江苏恩畅的微型伺服电动缸应用范围逐渐扩大。伺服电动缸、电动伺服系统作为一种新型的机电一体化产品,集成了多种技术优势。江苏恩畅的产品在省能源方面表现明显,能够有效降低电力消耗。在稳定性方面,设备经过严格测试,能够在恶劣的工业环境中保持稳定运行。微型伺服电动缸的低维护成本和低噪音特点,为企业创造了良好的使用体验。江苏恩畅将继续优化产品性能,为更多企业和科研部门提供可靠的伺服电动缸解决方案,满足多样化的直线驱动需求。
江苏恩畅推出的微型伺服电动缸,是机电一体化领域的一种新型执行元件。该产品将伺服电机与滚珠丝杠等传动部件集成,结构设计紧凑,能够适应空间有限的安装环境。电动伺服系统在运行过程中,相比传统液压或气动设备,能源利用率较高,有助于降低设备的整体能耗。在噪音控制方面,江苏恩畅的这款产品运行声音较小,适合对工作环境噪音有要求的使用场景。同时,设备维护了较低的维护需求,减少了润滑等保养工作的频率,为企业节省了后续的维护投入,得到了不少企业用户的认可。产品支持多种控制方式,可与PLC及上位机系统对接,便于集成到港口自动化产线中。
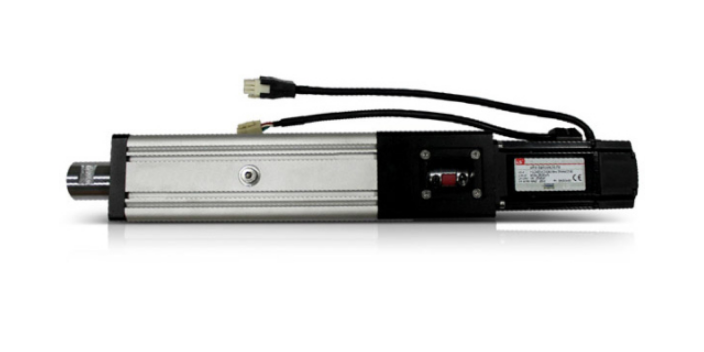
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到大量应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性,非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关。伺服电动缸采用直流电机驱动,运行平稳,噪音较低,适合对工作环境有要求的场合。成都医用伺服电动缸生产厂家
直流电机电缸以电能驱动,无需液压站,减少油液泄漏隐患,日常维护更加简便。哈尔滨直角式伺服电动缸定制厂家
RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法即根据逆动力学分析通过臂末端的给定运动求得施加于驱动端的力矩并通过运动或力检测对驱动力矩进行反馈补偿。6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了跟踪控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和很广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是很普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数。哈尔滨直角式伺服电动缸定制厂家