商机详情 -
浙江直线型伺服电动缸
③轴承与轴颈或端盖配合不当(过松或过紧);④轴承内孔偏心,与轴相擦;⑤电动机端盖或轴承盖未装平;⑥电动机与负载间联轴器未校正,或皮带过紧;⑦轴承间隙过大或过小;⑧电动机轴弯曲。2.故障排除①按规定加润滑脂(容积的1/3-2/3);②更换清洁的润滑滑脂;③过松可用粘结剂修复,过紧应车,磨轴颈或端盖内孔,使之适合;④修理轴承盖,消除擦点;⑤重新装配;⑥重新校正,调整皮带张力;⑦更换新轴承;⑧校正电机轴或更换转子。十一、电动机过热甚至冒烟故障原因①电源电压过高;②电源电压过低,电动机又带额定负载运行,电流过大使绕组发热;③修理拆除绕组时北京汉阳,采用热拆法不当,烧伤铁芯;④电动机过载或频繁起动;⑤电动机缺相,两相运行;⑥重绕后定于绕组浸漆不充分;⑦环境温度高电动机表面污垢多,或通风道堵塞;故障排除①降低电源电压(如调整供电变压器分接头);②提高电源电压或换粗供电导线;③检修铁芯,排除故障;④减载;按规定次数控制起动;⑤恢复三相运行;⑥采用二次浸漆及真空浸漆工艺;⑦清洗电动机,改善环境温度,采用降温措施。苏州恩畅轴类焊接机器人工作站由弧焊机器人、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成。浙江直线型伺服电动缸
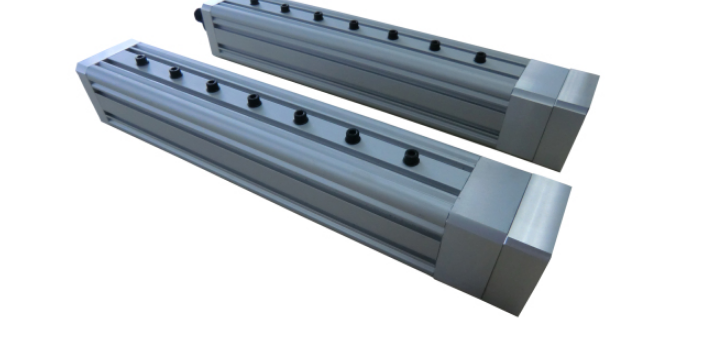
公司技术力量雄厚,检测手段完善,1996年通过ISO9000质量管理体系认证,1997年引进铜轮光谱检测仪,哈量齿轮检测中心,减速机功率测试台,保证产品出厂前,均有严格的化验报告,检验合格证....丝杆升降机->QWL蜗轮丝杆升降机->SWL蜗轮螺杆升降机->JWM丝杆升降机->JWB滚珠丝杆升降机->SSL螺旋快速升降机->TP丝杆升降机->摆动式丝杆升降机->SJ、WPT系列丝杆升降机->JYSWB大型重载滚珠丝杆升降机->SJ、MA螺旋升降机->。CS丝杆升降机转向箱电动推杆螺旋丝杆升降机滚珠丝杆升降机回转减速机滚珠丝杆精密蜗轮蜗杆伺服电动缸RV减速机路电动推杆在机械行业的应用有哪些?路电动推杆的选购相关注意事项路丝杆升降机的相关构成路电动推杆的相关介绍cs丝杆升降机cs丝杆升降机JWB滚珠丝杆升降机JWB滚珠丝杆升降机SWL蜗轮螺杆升降机SWL蜗轮螺杆升降机QWL蜗轮丝杆升降机QWL蜗轮丝杆升降机T螺旋伞齿轮转向箱T螺旋伞齿轮转向箱HB标准工业齿轮箱HB标准工业齿轮箱LAP系列电动推杆LAP系列电动推杆螺旋丝杠升降机螺旋丝杠升降机回转减速机回转减速机滚珠丝杆滚珠丝杆减速机减速机伺服电动缸伺服电动缸。天津伺服电动缸型号规格苏州恩畅直流电机玩具车中十分常见两根引线,只能正转、反转、调速转速快,购买时确定基本参数和型号。
机械臂是指高精度,多输入多输出、高度非线性、强耦合的复杂系统。因其独特的操作灵活性,已在工业装配,安全防爆等领域得到广泛应用。机械臂是一个复杂系统,存在着参数摄动、外界干扰及未建模动态等不确定性。因而机械臂的建模模型也存在着不确定性,对于不同的任务,需要规划机械臂关节空间的运动轨迹,从而级联构成末端位姿[1]。中文名机械臂外文名Mechanicalarm简介高精度、高速点胶机器手应用学科机械工程、农业工程等应用领域工业装配、安全防爆实质多输入多输出复杂系统目录1机械臂系统2机械臂建模模型3柔性机械臂▪研究背景▪建模理论▪动力学方程的建立▪控制策略▪研究意义机械臂机械臂系统编辑机器人系统是由视觉传感器、机械臂系统及主控计算机组成,其中机械臂系统又包括模块化机械臂和灵巧手两部分。整个系统的构建模型如图1所示.[2]机械臂机械臂建模模型编辑不确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性。
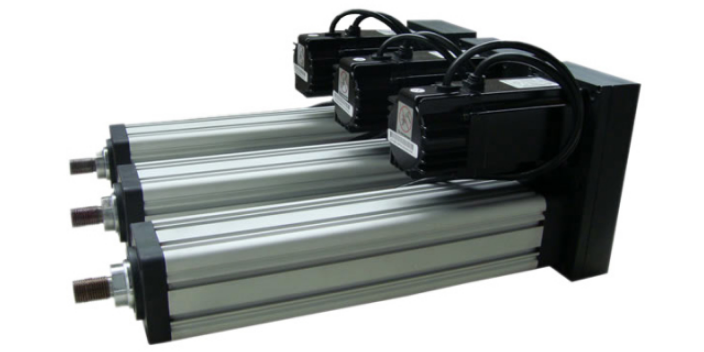
电动缸作为一种精密传动机构,伺服电动缸可以将电机的旋转运动转换成丝杠的直线运动,并通过精确控制转数以实现传动精度的控制。伺服电动缸厂家为大家解析服电动缸和传动液压缸、气缸的区别……电动缸、液压缸和气缸成本上的比较1、操作方式的区别电动缸操作简单,既插既用,而液压缸和气缸都比较复杂;2、环境影响电动缸无污染、环保,液压缸经常漏油,气缸噪音较大;3、安全隐患电动缸安全,几乎无隐患,液压缸有油泄漏,气缸有气泄漏;4、能源应用电动缸节约能源,液压缸和气缸损耗大;5、寿命电动缸寿命长,液压缸和气缸寿命较长(维护得当);6、维护保养电动缸几乎免维护,液压缸和气缸经常高成本维护;7、性价比电动缸的性价比高,液压缸和气缸的性价比较低;伺服电动缸、液压缸和气缸功能上的比较1、速度电动缸速度很高,液压缸速度中等,气缸速度很高;2、加速度电动缸加速度很高,液压缸加速度较高,气缸加速度很高;3、刚性电动缸超高,液压较低且很不稳定,缸气缸很低;4、承载能力电动缸很强,液压缸很强,气缸中等;5、抗冲击载荷能力电动缸很强,液压缸很强,气缸较强;6、传递效率电动缸的传动效率>90%,液压缸和气缸都<50%。交流电机又分单相、三相、同步、异步等-苏州恩畅。

RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。柔性机械臂振动的力反馈控制实际上是基于逆动力学分析的控制方法即根据逆动力学分析通过臂末端的给定运动求得施加于驱动端的力矩并通过运动或力检测对驱动力矩进行反馈补偿。6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了跟踪控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和很广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是很普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数。汽车工业以及电子电器行业的发展是恩畅工业机器人装配量强劲增长的主要因素。天津伺服电动缸型号规格
恩畅针对狭窄空间特点,开发了一种小型移动焊接机器人,把机器人机构分为轮式移动平台、焊炬调节机构。浙江直线型伺服电动缸
撞接头输入形式NMT-单轴缸体G05----行星减速机5:1GX---行星减速机X:1SC----直线安装电机法兰P10-同步带1:1P10-同步带2:1附件AR---防转机构FCM--磁感应开关FCP---接近开关SP---尾销座B---防尘罩PF-预紧螺母PL-压力传感器伺服电机型号德国伦茨德国西门子日本安川日本松下日本三菱日本富士等任意品牌伺服电动缸寿命计算滚珠丝杠的预期寿命L10是90%的滚珠丝杠在金属材料疲劳失效前所能达到或超过的运行距离,单位为百万毫米,滚珠丝杠预期寿命L10并是保质承诺,同时寿命的预期要在正确的维护,无污染和正确的润滑!假如滚珠丝杠的预期寿命需要高于90%,则将预期寿命乘以如下系数:95%:L10x62%96%:L10x53%97%:L10x44%98%:L10x33%99%:L10x21%无预紧单螺母寿命计算公式:L10:理论寿命公里数KmC:额定动载NS:丝杠导程mm无预紧单螺母寿命计算公式:L10(1)伸长方向预期寿命,公式同无预紧单螺母寿命计算公式L10(2)压缩方向预期寿命,公式无预紧单螺母寿命计算公式加权平均负载计算为了精确计算滚珠丝杠的寿命,我们首先计算出加权负载,如下图所示为负载随行程的变化!注意:零齿预紧螺母的额定载值为无预单螺母的额定动载值的63%,预紧螺母的计算预期寿命将是相同尺寸。浙江直线型伺服电动缸
苏州恩畅自动化科技有限公司是以提供伺服电动缸,三自由度平台,滑台内的多项综合服务,为消费者多方位提供伺服电动缸,三自由度平台,滑台,公司成立于2019-12-03,旗下恩畅,已经具有一定的业内水平。公司承担并建设完成机械及行业设备多项重点项目,取得了明显的社会和经济效益。产品已销往多个国家和地区,被国内外众多企业和客户所认可。