商机详情 -
北京如何控制伺服电动缸工作
变位机与机器人可以是分别运动,即变位机变位后机器人再焊接;也可以是同时运动,即变位机一边变位,机器人一边焊接,也就是常说的变位机与机器人协调运动。这时变位机的运动及机器人的运动复合,使焊枪相对于工件的运动既能满足焊缝轨迹又能满足焊接速度及焊枪姿态的要求。实际上这时变位机的轴已成为机器人的组成部分,这种焊接机器人系统可以多达7-20个轴,或更多。***的机器人控制柜可以是两台机器人的组合作12个轴协调运动。其中一台是焊接机器人、另一台是搬运机器人作变位机用。对焊接机器人工作站进一步细分,可得以下四种:箱体焊接机器人工作站是专门针对箱柜行业中,生产量大,焊接质量及尺寸要求高的箱体焊接开发的机器人工作站**装备。箱体焊接机器人工作站由弧焊机器人、焊接电源、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成。该工作站适用于各式箱体类工件的焊接,在同一工作站内通过使用不停的夹具可实现多品种的箱体自动焊接,焊接的相对位置高。由于采用双工位变位机,焊接的同时,其他工位可拆装工件,极大的提高了焊接效率。由于采用了MIG脉冲过渡或CMT冷金属过渡焊接工艺方式进行焊接,使焊接过程中热输入量**减少。电机是蒸汽机、内燃机外产生运动必须的载体,所以根据各自各样的应用和工作要求-苏州恩畅。北京如何控制伺服电动缸工作
有另一层面的认识和理解,这是自然的。当然,术有专攻,认知到位理解深刻,这是自然的规律。好了,闲话少说,得照照题,题目是‘伺服通俗解读’。要很好照应题目,我想还要花些口舌,说些基础、常识。伺服是什么?其实,伺服就是一个电机,和控制这个电机的驱动器。电机就叫伺服电机,驱动器自然叫伺服驱动器,‘伺服’源自于控制,精确控制的代名词。——很显然,为了控制电机,精确控制电机,专门研发出“伺服”这样的一种系统。到此,可能很多人会奇怪:控制个电机为什么要做个这么复杂的系统呢?这不得不引入电机应用、原理以及发展的一些信息了。电机,是运用电磁原理,通电线圈在磁场环境产生作用力作用而转动的一种电子产品。电子根据应用发展有直流电机、交流电机;直流又分有刷、无刷电机之分,主要是因为有刷电机必须定期更换碳刷,维护麻烦人类设计出刷电机;交流电机又分单相、三相、同步、异步等。电机是蒸汽机、内燃机外产生运动必须的载体,所以根据各自各样的应用和工作要求,早期人类就设计出了如此多的电机品种和类别,各有各的特长和优点,所以存在的相当长的一段时间,不过它们的固有缺点与特性,日渐不能满足人类的需求江苏替代液压伺服电动缸检修由于交流电机没有碳刷,使新型机器人不*事故率低,而且免维修时间大为增长,加(减)速度也快-苏州恩畅。
同时对整体画面进行栅格均匀化处理,防止画面运动变形。◇建声及音响系统:观众席位分布区位大,穹幕结构有声学聚焦效应,电声配置确保直达声的清晰完整,建声计算确保一次反射混响和后续多次反射的削减散射。◇视频播放系统:单台服务器8K级别,整体多台N台服务器实现8K*N级别分辨率同步ms响应播放。◇动感座椅平台系统:以钢结构作为基础承载,电动无级变速马达作为动力单元,工业级逻辑控制器作为控制端,视频播放系统内嵌同步控制程序作为上位机程序,双向通讯控制,加装过载保险、运动行程开关等作为安全措施,整体运行流畅,响应迅速。◇照明通风系统:灯光接入弱电控制系统,在互动演示系统下,可自动启停,降低演示难度,保证演出效果。◇中控信号处理系统:所有图形工作站、投影机、控制平板、灯光系统均接入千兆网络,一键处理动作,性能ms级响应、无丢包且多点分发无延时。多媒体拓扑图组成架构产品特性我们的产品优势◇增强******、活灵活现数字内容结合3D出屏***,在360度环绕的视觉效果下,给人以****的视听盛宴,感受新科技带来的奇幻体验。◇虚实结合、身临其境球幕视觉的虚影结合动感座椅的实际感受,使观众置身在虚与实的空间之中。
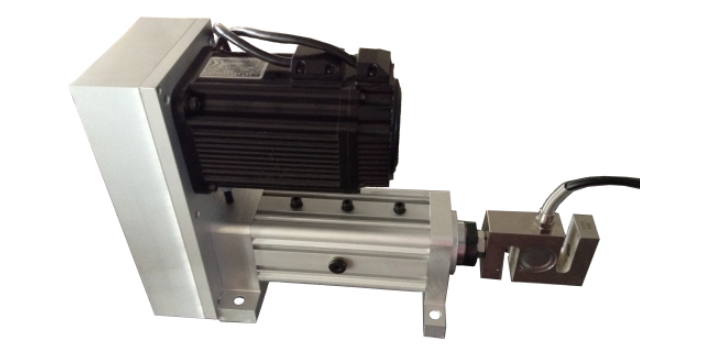
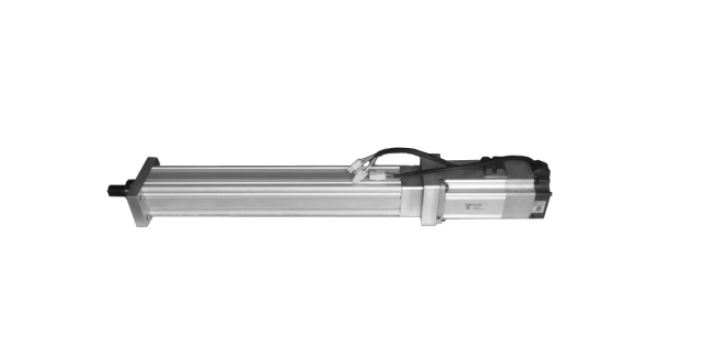
伺服电动缸是将伺服电机与丝杠一体化设计的模块化产品,将伺服电机的旋转运动转换成直线运动,同时将伺服电机比较好优点-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新**性产品。中文名伺服电动缸推力10kg到35T行程1~2500mm速度目录1简介2特点3应用伺服电动缸简介编辑参数说明:比较大加速度10m/s2轴向间隙重复精度0,01mm内部结构:行星滚柱丝杆,滚柱丝杆,梯形丝杆,防反转装置驱动电机类型:步进电机,伺服电机,直流电机,交流电机位置检测:用于接近式传感器,光栅尺,编码器压力检测:压力传感器耐腐蚀等级V<g/m2*h防护等级IP66环境温度0-120°C材料备注含有PWIS物质密封件的材料信息NBR外壳的材料信息锻造铝合金光滑处理伸缩杆的材料信息高合金钢,耐腐蚀伺服电动缸(17张)伺服电动缸特点编辑闭环伺服控制,控制精度达到;精密控制推力,增加压力传感器,控制精度可达1%;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净。对于带标准2000线编码器的电机而言,由于驱动器内部采用了四倍频技术其脉冲当量为360°/8000=°苏州恩畅。
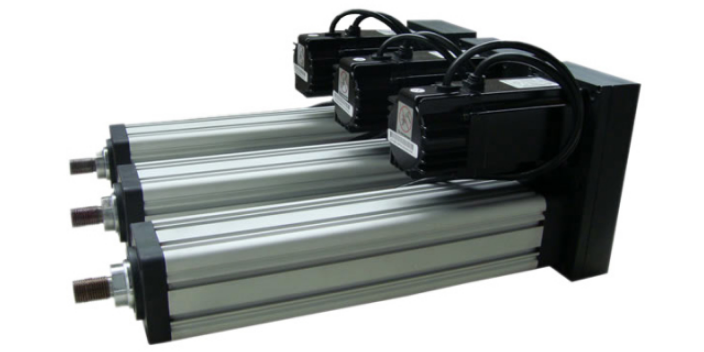
IMB伺服电动缸性能参数表:产品系列IMB10IMB20IMB30IMB40IMB50IMB60IMB80丝杠导程mm20162032比较大推力N比较大速度mm/s比较大推力丝杠输入扭矩Nm滚珠丝杠额定动载KN5305平行缸体旋转惯量kg㎡10-4直线缸体旋转惯量kg㎡10-4每100mm旋转惯量kg㎡10-4比较大行程mm2500比较大输入转速rpm5000rpm4200rpm2750rpm1700rpm1350rpm1050rpm850rpm比较大加速度m/s10缸体重量(无电机)kg29每100mm行程重量kg15内部机械结构IMB系列----滚珠丝杠伺服电动缸100%连续工作制,长寿命IMA系列----梯形丝杠伺服电动缸30%间歇工作制,一般寿命IMR系列----行星丝杠伺服电动缸100%连续工作制,超长寿命,比滚珠丝杠高15倍动力管比较大空旋转角度°±±±±±±±轴向间隙mm300mm导程误差mm重复精度mmCAD图纸下载mmCAD图纸下载CAD图纸下载CAD图纸下载.02CAD图纸下载CAD图纸下载CAD图纸下载CAD图纸下载伺服电动缸型号标注系列型号IMB系列DMB系列IMR系列IMA系列基座号506080导程行程特殊安装方式FF----前端法兰RF----尾部法兰RC----尾部铰接ST---侧面耳轴SH----侧面安装孔SF----侧面法兰GM----导向模块前端接头BA----内螺纹FM----外螺纹ROE---销孔端TS----球铰接FO----叉销端FL----法兰瑞TC---耳轴座FZ---。控制个电机为什么要做个这么复杂的系统呢?这不得不引入电机应用、原理以及发展的一些信息了-苏州恩畅。广东先进伺服电动缸定制
只有在电机转起来转速恒定,感抗恒定才使得电机的通电电流恒定-苏州恩畅。北京如何控制伺服电动缸工作
保证产品焊接后不变形,通过调整焊接规范和机器人焊接姿态,保证产品焊缝质量好,焊缝美观,特别对于密封性要求高的不锈钢气室,焊接后保证气室气体不泄露。通过设置控制系统中的品种选择参数并更换工作夹具,可实现多个品种箱体的自动焊接。用不同工作范围的弧焊机器人和相应尺寸的变位机,工作站可以满足焊缝长度在2000mm左右的各类箱体的焊接要求。焊接速度3-10mm/s,根据箱体基本材料,焊接工艺采用不同类型的气体保护焊。该工作站还***用于电力、电气、机械、汽车等行业。不锈钢气室机器人柔性激光焊接加工设备是针对不锈钢焊接变形量比较大,密封性要求高的箱体类工件焊接开发的的柔性机器人激光焊接加工设备。该加工设备是由机器人、激光发生器机组、水冷却机组、激光扫描跟踪系统、柔性变位机、工装夹具、安全护栏、吸尘装置和控制系统等组成,通过设置控制系统中的品种选择参数并更换工装夹具,可实现多个品种的不锈钢气室类工件的自动焊接。轴类焊接机器人工作站是专门针对低压电器行业中万能式断路器中的转轴焊接开发的**设备,推出了一套**的转轴焊接机器人工作站。苏州恩畅提供电动缸产品及伺服电机相关产品研发北京如何控制伺服电动缸工作