商机详情 -
河北工程伺服电动缸厂家供应
额定负载时,电动机转速低于额定转速较多1.故障原因①电源电压过低;②面接法电机误接;③转子开焊或断裂;④转子局部线圈错接、接反;③修复电机绕组时增加匝数过多;⑤电机过载。2.故障排除①测量电源电压,设法改善;②纠正接法;③检查开焊和断点并修复;④查出误接处,予以改正;⑤恢复正确匝数;⑥减载。五、电动机空载电流不平衡,三相相差大1.故障原因①绕组首尾端接错;②电源电压不平衡;③绕组存在匝间短路、线圈反接等故障。2.故障排除①检查并纠正;②测量电源电压,设法消除不平衡;③消除绕组故障。八、电动机运行时响声不正常,有异响故障原因①轴承磨损或油内有砂粒等异物;②转子铁芯松动;③轴承缺油;④电源电压过高或不平衡。故障排除①更换轴承或清洗轴承;②检修转子铁芯;③加油;④检查并调整电源电压。九、运行中电动机振动较大故障原因①由于磨损轴承间隙过大;②气隙不均匀;③转子不平衡;④转轴弯曲;⑤联轴器(皮带轮)同轴度过低。故障排除①检修轴承,必要时更换;②调整气隙,使之均匀;③校正转子动平衡;④校直转轴;⑤重新校正,使之符合规定。十、轴承过热1.故障原因①滑脂过多或过少;②油质不好含有杂质。所有电机的速度都不易控制,控制速度见长的直流电机,要想准恒定定在某个转速上还是很难很难。河北工程伺服电动缸厂家供应
模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者的经验知识,操作数据等。[3]机械臂研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的分析方法及控制方法己不能满足多柔体系统的动力分析及控制的要求.柔性机械臂作为很简单的非平凡多柔体系统,被大量地用作多柔体系统的研究模型。[4]解读词条背后的知识硅谷密探硅谷科技媒体,官方号CMU重大突破,无需手术,普通人就能用意念操控机械臂!用意识控制物体似乎一直是科幻电影中才会存在的超能力。其实,科学家们早已将这种超能力带到了我们的现实生活中。不过,成功控制诸如机械臂之类设备的脑机接口技术都要通过手术在人的脑部植入电极、芯片等。江西伺服电动缸应用恩畅伺服电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。高速度,高精度定位,运动平稳,低噪音。
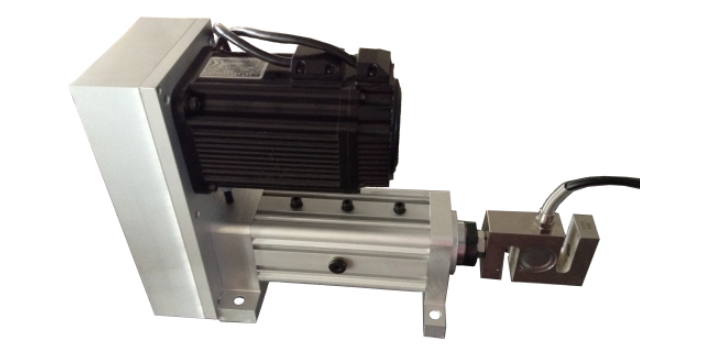
MPC08SP运动控制卡发送指令脉冲控制伺服系统产生旋转运动;伺服电机驱动电动缸产生直线运动;电动缸挤压工件产生形变,启牌伺服电动缸,使工件被挤压端产生压力,压力值通过压力传感器,直线式电动缸,再经过A/D采集卡**终反馈至MPC08SP运动控制卡;当压力值达到所设定值时,MPC08SP运动控制卡停止发送脉冲;试件在压力的作用产塑性变形,系统实时对当前反馈的压力值和设定的压力值进行比较,做出快速补偿调节,在试件上维持恒定的压力。直线式电动缸_LPT500B伺服电动缸_电动缸由德州市启泰机械设备有限公司提供。德州市启泰机械设备有限公司在减速机、变速机这一领域倾注了无限的热忱和激情,启泰机械一直以客户为中心、为客户创造价值的理念、以品质、服务来赢得市场,衷心希望能与社会各界合作,共创成功,共创辉煌。相关业务欢迎垂询,联系人:于经理。德州伺服电动缸,电动缸,LPT500B伺服电动缸下一条:青海电动缸,LPT2000B伺服电动缸。
例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的很大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。3)加速度反馈控制。KhorramiFarShad和JainSandeep研究了利用末端加速度反馈控制柔性机械臂的末端轨迹控制问题。4)被动阻尼控制。为降低柔性体相对弹性变形的影响选用各种耗能或储能材料设计臂的结构以控制振动。或者在柔性梁上采用阻尼减振器、阻尼材料、复合型阻尼金属板、、阻尼合金或用粘弹性大阻尼材料形成附加阻尼结构均属于被动阻尼控制。近年来粘弹性大阻尼材料用于柔性机械臂的振动控制已引起高度重视。RoSSiMauro和WangDavid研究了柔性机器人的被动控制问题。5)力反馈控制法。人们在变频技术上得到突破,开发了变频驱动器,它在一定程度上可以控制三相电机的数度-苏州恩畅。
伺服电动缸作为一种精密传动机构,伺服电动缸可以将电机的旋转运动转换成丝杠的直线运动,并通过精确控制转数以实现传动精度的控制。伺服电动缸厂家为大家解析服电动缸和传动液压缸、气缸的区别……电动缸、液压缸和气缸成本上的比较1、操作方式的区别电动缸操作简单,既插既用,而液压缸和气缸都比较复杂;2、环境影响电动缸无污染、环保,液压缸经常漏油,气缸噪音较大;3、安全隐患电动缸安全,几乎无隐患,液压缸有油泄漏,气缸有气泄漏;4、能源应用电动缸节约能源,液压缸和气缸损耗大;5、寿命电动缸寿命长,液压缸和气缸寿命较长(维护得当);6、维护保养电动缸几乎免维护,液压缸和气缸经常高成本维护;7、性价比电动缸的性价比高,液压缸和气缸的性价比较低;伺服电动缸、液压缸和气缸功能上的比较1、速度电动缸速度很高,液压缸速度中等,气缸速度很高;2、加速度电动缸加速度很高,液压缸加速度较高,气缸加速度很高;3、刚性电动缸超高,液压较低且很不稳定,缸气缸很低;4、承载能力电动缸很强,液压缸很强,气缸中等;5、抗冲击载荷能力电动缸很强,液压缸很强,气缸较强;6、传递效率电动缸的传动效率>90%,液压缸和气缸都<50%。
电机在低于3倍的电流之下,启动乏力。这是电机至今的固有特点缺点-苏州恩畅。北京工程伺服电动缸平台
电极间的压紧力也可以无级调节-苏州恩畅。河北工程伺服电动缸厂家供应
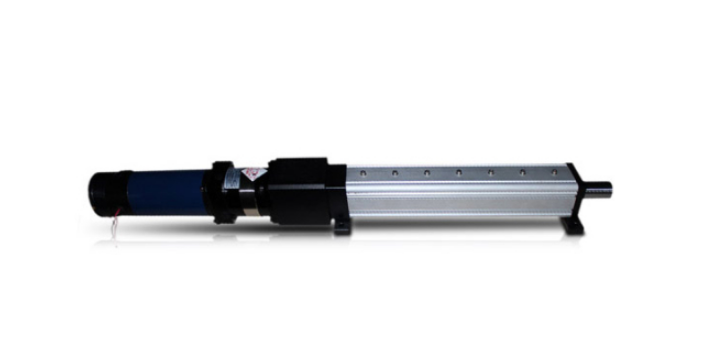
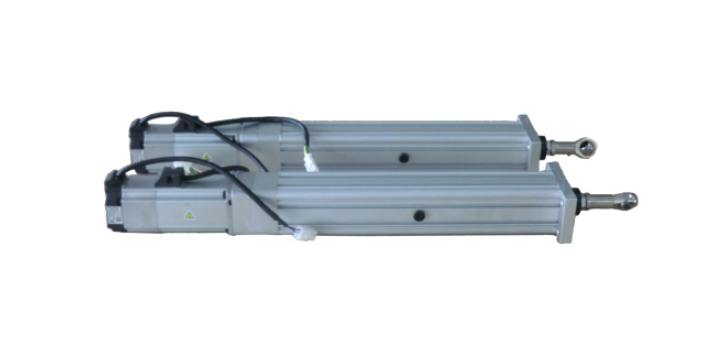
伺服电动缸是将伺服电机与丝杠一体化设计的模块化产品,将伺服电机的旋转运动转换成直线运动,同时将伺服电机比较好优点-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新**性产品。中文名伺服电动缸推力10kg到35T行程1~2500mm速度目录1简介2特点3应用伺服电动缸简介编辑参数说明:比较大加速度10m/s2轴向间隙重复精度0,01mm内部结构:行星滚柱丝杆,滚柱丝杆,梯形丝杆,防反转装置驱动电机类型:步进电机,伺服电机,直流电机,交流电机位置检测:用于接近式传感器,光栅尺,编码器压力检测:压力传感器耐腐蚀等级V<g/m2*h防护等级IP66环境温度0-120°C材料备注含有PWIS物质密封件的材料信息NBR外壳的材料信息锻造铝合金光滑处理伸缩杆的材料信息高合金钢,耐腐蚀伺服电动缸(17张)伺服电动缸特点编辑闭环伺服控制,控制精度达到;精密控制推力,增加压力传感器,控制精度可达1%;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净。河北工程伺服电动缸厂家供应