商机详情 -
湖南生产伺服电动缸组合
气动焊钳两个电极之间的开口度一般只有两级冲程。而且电极压力一旦调定后是不能随意变化的。近年来出现一种新的电伺服点焊钳,如图4所示。焊钳的张开和闭合由伺服电机驱动,码盘反馈,使这种焊钳的张开度可以根据实际需要任意选定并预置。而且电极间的压紧力也可以无级调节。这种新的电伺服点焊钳具有如下优点:1)每个焊点的焊接周期可大幅度降低,因为焊钳的张开程度是由机器人精确控制的,机器人在点与点之间的移动过程、焊钳就可以开始闭合;而焊完一点后,焊钳一边张开,机器人就可以一边位移,不必等机器人到位后焊钳才闭合或焊钳完全张开后机器人再移动;2)焊钳张开度可以根据工件的情况任意调整,只要不发生碰撞或干涉尽可能减少张开度,以节省焊钳开度,以节省焊钳开合所占的时间。3)焊钳闭合加压时,不*压力大小可以调节,而且在闭合时两电极是轻轻闭合,减少撞击变形和噪声。点焊机器人FANUCR-2000iB焊接机器人焊接应用编辑焊接机器人工作站(单元)如果工件在整个焊接过程中无需变位,就可以用夹具把工件定位在工作台面上,这种系统既是**简单不过的了。但在实际生产中,更多的工件在焊接时需要变位,使焊缝处在较好的位置(姿态)下焊接。对于这种情况。对于带标准2000线编码器的电机而言,由于驱动器内部采用了四倍频技术其脉冲当量为360°/8000=°苏州恩畅。湖南生产伺服电动缸组合
作为一个骨灰级电子爱好者,一位长期接触过不少各式各样电子产品,专业从事过高至某通信品牌基站通信设备维修,以及如今从事变频、伺服、工控机、工控屏维修的电子产品维修人员,每每接触到都能读到,他们对伺服技术、性能、参数乃至故障原因,等等一些认知和理解伺服的渴求,接触经销商、代理商,他们的渴求和希望,就是我们能够提供他们技术支持,当然不是设备损坏的维修技术。不难理解,他们技术支持工程师,每每出去,总是指不定遇到如何刁钻,如何离奇古怪的技术问题,系统调试难题,而且,基本时间都相当紧迫(客户大多都久攻不下、电话咨询尝试尽了想得到的种种方案可能)。伺服驱动器伺服系统是好的,装上去却不能按预计的方案工作,三百多项的伺服内部调试参数和上位机编程等等多个系统相辅相成的配合工作这,只要找不出原因结症所在,问题就不能得到有效的解决。期待我们这些专攻电子技术、电路特性原理,乃至修复解决伺服故障的从业人员,能够给个深刻的解读方案、一种思路、一个灵感,就选得相当自然,和从分需求了。没错,作为维修人员,对伺服系统的硬件技术的确比较熟悉,由于这是智能系统,也往往可以根据故障特性对参数设置。浙江直销伺服电动缸市场箱体焊接机器人工作站由弧焊机器人、焊枪送丝机构、回转双工位变位机、工装夹具和控制系统组成-苏州恩畅。
可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹跟踪的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺陷,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。[1]机械臂柔性机械臂编辑机械臂研究背景近年来,随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性,强耦合,实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统。
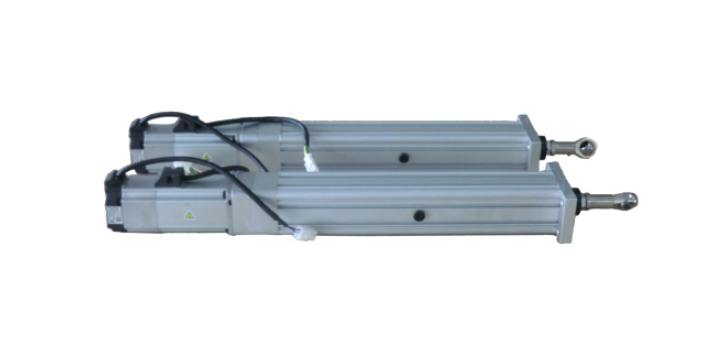
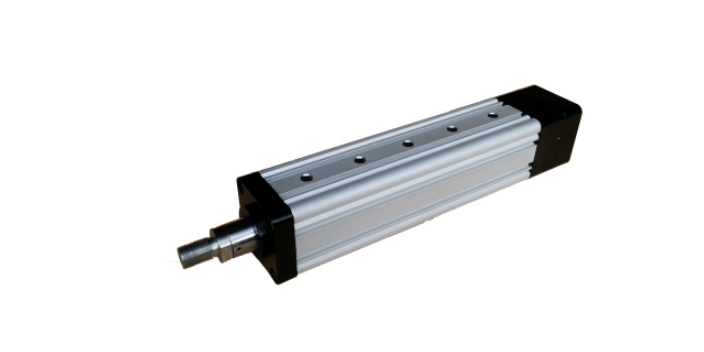
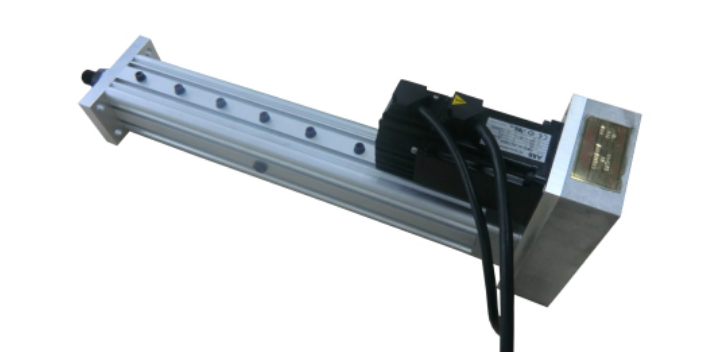
伺服电动缸是将伺服电机与丝杠一体化设计的模块化产品,将伺服电机的旋转运动转换成直线运动,同时将伺服电机比较好优点-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新**性产品。中文名伺服电动缸推力10kg到35T行程1~2500mm速度目录1简介2特点3应用伺服电动缸简介编辑参数说明:比较大加速度10m/s2轴向间隙重复精度0,01mm内部结构:行星滚柱丝杆,滚柱丝杆,梯形丝杆,防反转装置驱动电机类型:步进电机,伺服电机,直流电机,交流电机位置检测:用于接近式传感器,光栅尺,编码器压力检测:压力传感器耐腐蚀等级V<g/m2*h防护等级IP66环境温度0-120°C材料备注含有PWIS物质密封件的材料信息NBR外壳的材料信息锻造铝合金光滑处理伸缩杆的材料信息高合金钢,耐腐蚀伺服电动缸(17张)伺服电动缸特点编辑闭环伺服控制,控制精度达到;精密控制推力,增加压力传感器,控制精度可达1%;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净。控制个电机为什么要做个这么复杂的系统呢?这不得不引入电机应用、原理以及发展的一些信息了-苏州恩畅。
通过伺服电动缸6和第二伺服电动缸10的配合,使放置柜4可以从柜体1内部升起或者降下,达到了升降放置柜4方便使用人员放置存储衣物以及减少占用横向空间提高实用性和美观感的效果,且第二伺服电动缸10固定安装在***腔体11的内部另一侧,柜体1的外表面底端固定安装有底垫7,且底垫7设有四个,四个底垫7呈矩形分布,四个底垫7的安装使本实用新型可以稳定放置使用,柜体1的外表面两侧开设有抬口,抬口内部设有橡胶垫,抬口的开设方便使用人员抬起本实用新型进行移动改变放置使用位置,而橡胶垫的安装则是保护使用人员的手,防止被勒伤。工作原理:本实用新型工作中,使用人员需要利用手插入粘在抬口内将本实用新型抬动移至需要放置使用的地方,移动放置后,使用人员对本实用新型外接电源,然后打开开关使***伺服电动缸6和第二伺服电动缸10推动放置柜4伸出柜体1的内部,这样使用人员就可以将衣物放置在内,收回时则反向操作即可,而需要对抽屉9内放置物品时,则利用手指插入拉口14内并施力向外拉动,这样抽屉9就会抽离柜体1内,使用人员即可将物品放置在内。对于本领域技术人员而言,显然本实用新型不限于上述示范性实施例的细节。交流伺服电机为恒力矩输出,能输出额定转矩,在额定转速以上为恒功率输出-苏州恩畅。苏州伺服电动缸与伺服电机的区别
电机,是运用电磁原理,通电线圈在磁场环境产生作用力作用而转动的一种电子产品-苏州恩畅。湖南生产伺服电动缸组合
伺服电动缸选型(伺服电动缸产品怎么选型)的介绍:现在广泛应用于造纸行业、化工行业、机械自动化行业、焊接等行业。同时将伺服电机比较好优点-精确转速控制,精确转数控制,精确扭矩控制转变成-精确速度控制,精确位置控制,精确推力控制;实现高精度直线运动系列的全新创新性产品,一般要想准确的选出合适的伺服电动缸型号,需要根据以下几个方面的参数来进行选型计算:1、行程2、负载3、速度4、电动缸类型5、安装方式用户在选择伺服电动缸时候只需向电动缸厂家提供以上五个参数,基本就能选择伺服电动缸型号。另外在选购电动缸时,我们还需要掌握电动缸推力计算公式:伺服电动缸推力=电机转矩*减速比*比较大出力(1T、2T、3T等等),上式中的减速比是传动机构的速度比,有的机构需要添加行星减速机,,而上式中的丝杆导程指的是滚珠丝杆的导程,伺服电动缸的推力单位是KN。以上就是关于“伺服电动缸选型(伺服电动缸产品怎么选型)”的详细介绍了。湖南生产伺服电动缸组合