商机详情 -
东莞高精密电动夹爪推荐
北京及环渤海区域的自动化项目往往集中在科研、检测、装备制造和部分制造领域,对智能化和灵活性有较高要求。深圳威洛博机器人有限公司在北京设有办事处,长期参与当地自动化项目,对电动夹爪在实验线、小批量试制线和自动检测平台中的应用较为熟悉。对于准备做设备升级的企业,可以从几个方面入手规划:首先识别现有产线中人工操作繁琐、重复性高且对精度有要求的工位,评估是否可以通过电动夹爪加机械手替代;其次,结合项目特点选择适合的威洛博电动夹爪型号,注意控制接口与上位机或实验平台的兼容性;,通过小规模改造或新建示范工位的方式,验证稳定性和节拍,再逐步扩大使用范围。北京办事处可以提供项目咨询、产品选型、样机联合测试和调试配合,帮助当地客户在电动夹爪升级过程中少走弯路。电动夹爪响应迅速,及时捕捉生产机会提高时效性。东莞高精密电动夹爪推荐
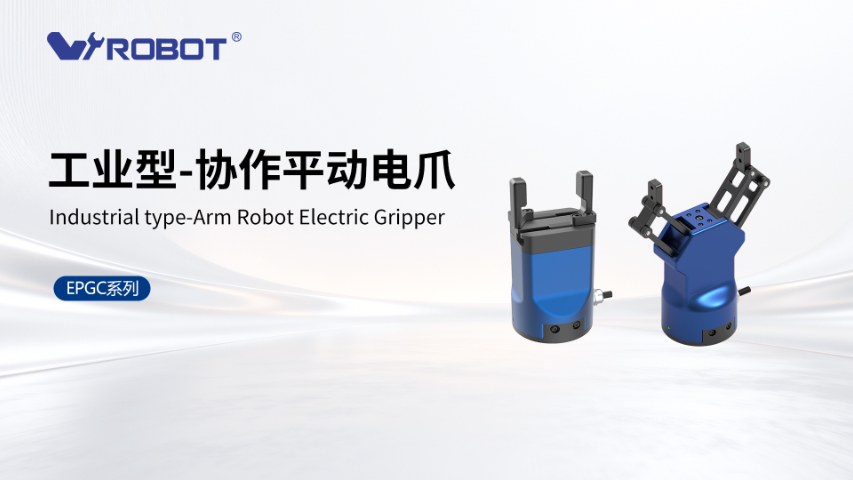
电动夹爪的重复精度并不是越高越好,而是要与工艺需求匹配。在通用上下料、简单分拣场景中,配合机械限位和治具,电动夹爪的重复精度只要达到亚毫米级,一般就可以满足要求;在3C精密装配、视觉定位、插拔类工艺中,配合高精度定位机构时,末端夹爪的重复精度需求会更高。深圳威洛博机器人有限公司在为客户配置威洛博电动夹爪时,会综合考虑整套系统的误差来源,包括机械导向误差、治具定位误差和视觉识别误差,让夹爪精度与整体方案相匹配,而不是单独追求某一参数。对于要求较高的行业,威洛博会建议通过样机测试实际重复定位表现,并在必要时配合力控、缓冲机构或视觉补偿,让系统级表现达到客户预期。东莞高精密电动夹爪推荐电动夹爪可精确控制力度,抓取物件,适用于精细操作场景。

电动夹爪选型时,通常需要从夹持力、行程、工件重量与形状、安装空间以及控制方式几个方面综合考虑。首先要根据工件质量、摩擦系数以及运动加速度估算所需夹持力,并预留一定安全系数,再与威洛博电动夹爪的额定夹持力进行匹配。其次要确认夹爪行程是否足以覆盖工件大小误差和定位偏差,避免出现夹不住或行程不足的问题。安装方式方面,需要根据设备结构决定是正装、侧装还是倒装,并核对安装孔位与尺寸,确保能够与现有治具或法兰兼容。深圳威洛博机器人有限公司在产品资料中提供详细的尺寸图和选型参数,工程师可以结合实际节拍、环境条件以及控制系统接口,选出合适的型号。合理的选型不关系到抓取是否稳定,还会影响整线节拍、设备寿命和期维护难度。
给老设备升级电动夹爪,并不一定意味着“大改动、大成本”。改造难度主要取决于三点:一是机械空间和安装方式是否支持更换为威洛博电动夹爪;二是现有控制系统(PLC、单片机、机器人)是否有多余I/O或总线接口;三是客户希望通过升级解决哪些具体问题,例如良率、能耗、噪音或人工干预。深圳威洛博机器人有限公司在接到改造需求时,通常会先通过照片、图纸确认安装空间和负载情况,再根据现有电气条件推荐合适控制方式的威洛博电动夹爪型号。在很多场合,只需增加一台小型电源和简单I/O信号,就能完成从气动到电动夹爪的替换;对于需要更高级别控制的项目,则可能增配小型运动控制器或通过现有总线接入。通过分步骤改造,客户可以逐渐感受到威洛博电动夹爪带来的收益,而不必一次性大投入。电动夹爪广泛应用,助力各行业提升生产自动化水平。
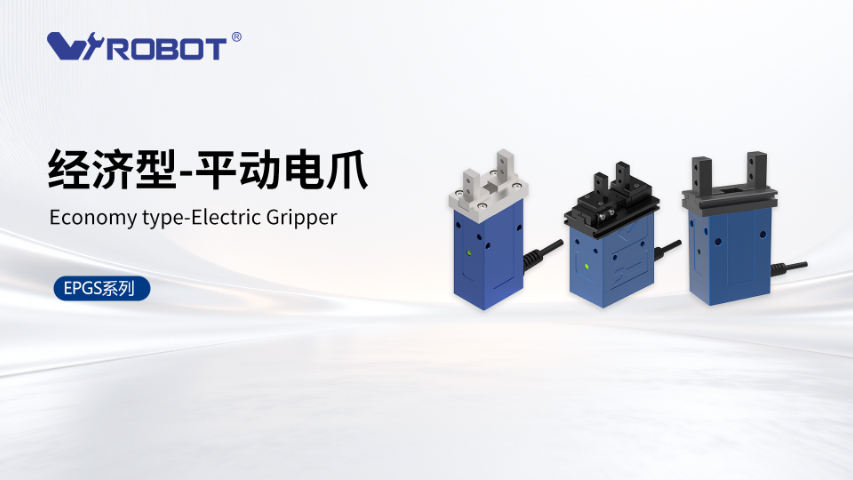
电动夹爪的通讯方式直接关系到集成复杂度和功能上限。简单I/O方式接线直观、上手快,适合只需要开合控制和少量状态信号的场景,但难以实现精细调参和多段动作;Modbus等串行通讯适合与部分PLC、工控机配合,配置灵活;Profinet、EtherCAT等工业以太网协议,则更适合需要高实时性、多轴协调和大规模节点管理的产线。深圳威洛博机器人有限公司的电动夹爪系列中,既有基于I/O的基础型,也有支持主流总线的型号,工程师会根据客户现有控制系统品牌(如西门子、倍福、欧姆龙等)和项目规模给出建议。对于已经有成熟总线架构的工厂,引入威洛博电动夹爪时优先采用总线型产品,可以在统一的工程环境中完成参数配置、诊断和固件维护,减少期管理成本。电动夹爪安装使用简易,极大节省企业人力培训成本。深圳密封电动夹爪更便宜
电动夹爪与气爪兼容,方便企业灵活切换工作模式。东莞高精密电动夹爪推荐
在阅读电动夹爪样本时,夹持力、重复精度、速度和寿命是工程师需要看懂的几组参数。夹持力表示电动夹爪在额定条件下对工件施加的理论夹紧力,一般需要结合工件重量、表面摩擦条件和运动状态来判断是否足够安全。重复精度体现多次夹取和释放位置的一致性,对于精密装配和视觉定位非常重要。速度参数既包含爪指开合速度,也与加减速曲线有关,速度过快可能导致工件位移或碰撞,过慢又会增加节拍时间。深圳威洛博机器人有限公司在电动夹爪寿命方面,会在规格书中给出参考寿命或测试条件,工程师可以根据实际工作时间、启停频率和环境温度对比估算。在实际应用中,合理设定电动夹爪的速度和夹持力,避免长时间满负荷运行,有助于延长寿命并保持稳定性能。东莞高精密电动夹爪推荐