商机详情 -
江苏密封电动夹爪特点
深圳地区自动化程度较高,很多工厂已经经历过“人工 → 气动夹爪 → 电动夹爪”的升级过程。对于准备升级的企业,威洛博深圳威洛博机器人有限公司通常建议采用“先点面”的方式:先选取1〜2个工件精度要求高、对外观敏感或人工操作强度大的工位,试点导入威洛博电动夹爪,通过小范围改造验证稳定性和节拍表现,再逐步扩展到整线。改造时重点关注三个方面:一是与原有机构的机械接口,检查安装空间、孔位和重量是否合适;二是控制系统的信号对接,明确是使用简单I/O方式,还是采用总线通讯以实现多段力控和状态反馈;三是现场工程师的使用和维护培训,让调试人员理解电动夹爪参数含义,学会根据工件调整夹持力、速度和开合位置。通过这种渐进式升级,深圳工厂可以利用威洛博电动夹爪逐步提升自动化柔性和良率,同时把改造风险控制在可接受范围内。电动夹爪操作简单便捷,一键操作即可完成夹取动作。江苏密封电动夹爪特点
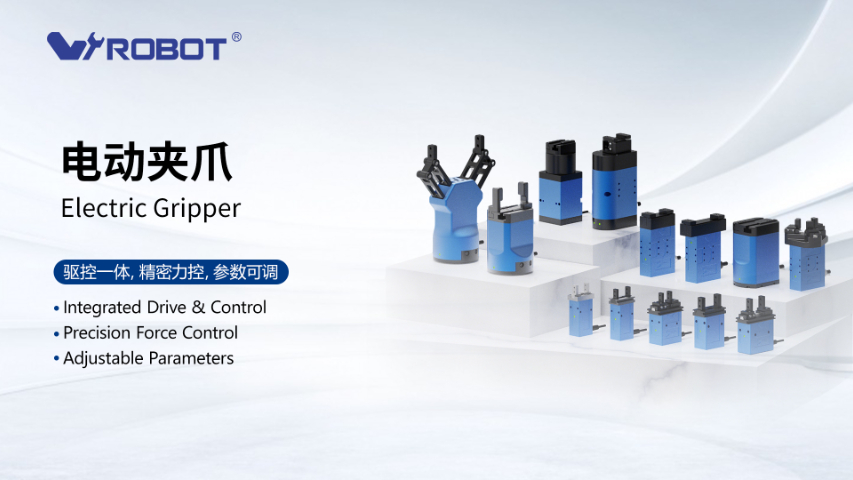
在一些复杂工艺中,靠电动夹爪或靠真空吸盘都很难兼顾全部工件类型,这时组合方案就有用武之地。真空吸盘适合平整表面、相对轻薄的工件,如玻璃、板材、部分塑件;电动夹爪则对形状复杂、表面多变或需要侧向夹持的工件更有优势。深圳威洛博机器人有限公司在项目中,会根据客户产品谱系和工艺分布,设计威洛博电动夹爪与真空吸附头可切换或共存的末端执行模块,例如电动夹爪负责侧向夹取与定位,真空吸盘负责搬运和放置;或者在多工位转台上,不同工位采用不同末端形式,以实现柔性化生产。通过合理布局,两者并用可以提升产线对产品变化的适应能力,同时避免频繁更换硬件带来的停机时间。广东电动夹爪型号电动夹爪便捷安装方式,让设备迅速安装到位投入生产。

在实际产线中,电动夹爪有时会出现夹不紧、速度不稳定或与控制系统通讯对接困难等问题,需要有系统的排查思路。夹不紧的情况,首先要检查夹持力参数设定是否偏低,其次确认工件尺寸是否超出设计范围、接触面是否有油污或粉尘,以及电动夹爪爪指或导向机构是否存在磨损或松动。速度不稳可能与负载变化、加减速设置过激或供电电压波动有关,工程师可以通过降低速度、优化加减速曲线来观察变化。通讯对接方面,常见问题包括协议不一致、波特率或站号设置错误、接线方式不规范等。深圳威洛博机器人有限公司会为电动夹爪提供详细的通讯手册和接线示意图,必要时还可以由技术人员远程或现场协助客户进行排查。通过对参数、机械结构和通讯设置的逐项检查,大部分电动夹爪使用问题都能在较短时间内被定位并解决。
电动夹爪与气动夹爪各有特点,并不存在对所有场合通用的方案。气动夹爪结构相对简单,单价通常较低,适用于节拍要求不高、精度要求中等且已有气源基础的传统产线。威洛博电动夹爪则通过电机和控制算法实现位置、速度、夹持力的可调和可记录,更利于精细化控制和数据追踪。在没有气源、对噪音和能耗有要求或需要多段夹持策略的工况中,电动方案往往更受青睐。对于3C电子、小型精密装配、协作机器人等场合,深圳威洛博机器人有限公司通常建议优先考虑电动夹爪,以便在续工艺调整时能够通过软件修改参数,减少机械改造。而在部分粗加工、强污染或对成本极其敏感的工位上,气动夹爪仍然有其适用空间。工程师在评估时,可以从精度、可调性、能耗、维护和生命周期成本几个角度综合比较。电动夹爪响应迅速,及时捕捉生产机会提高时效性。
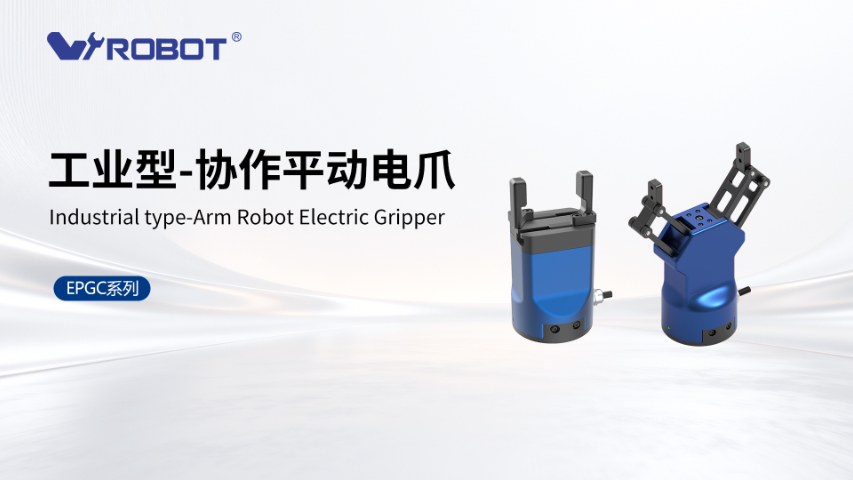
很多中小型设备厂担心电动夹爪成本过高,不敢轻易导入。实际上,如果在方案设计阶段规划得当,威洛博电动夹爪也可以以较合理的成本出现在中小型设备上。威洛博深圳威洛博机器人有限公司通常建议:,优先选择对精度、柔性和外观要求较高的设备型号尝试电动夹爪,而不是对所有机型一次性铺开;第二,选用参数与需求匹配的中档威洛博电动夹爪,而不是一味追求高规格,避免“过度选型”;第三,在控制方式上,根据项目实际选择I/O或少量总线节点,减少控制系统升级成本。对于结构相似的多款设备,可以通过统一威洛博电动夹爪平台,做到一套配置适配多款机型,降低备件库存和学习成本。这样,中小设备厂能在可控预算内体验电动夹爪带来的优势,并在续项目中逐步扩大应用。电动夹爪快速节拍提升产能,增强企业市场竞争力。广东驱控一体电动夹爪厂家
电动夹爪广泛应用,助力各行业提升生产自动化水平。江苏密封电动夹爪特点
多数电动夹爪在结构上既可以水平安装,也可以垂直或侧装使用,但具体工况下的表现会有所差异。垂直向下夹持时,自重和工件重量会叠加到导向和传动结构上,需要关注长期磨损;侧装时,偏载问题更明显,对刚性和安装平面要求较高。深圳威洛博机器人有限公司在威洛博电动夹爪说明中通常会给出推荐安装方向和注意事项,工程师在设计时应尽量遵循这些建议。若确实需要非推荐方向安装,就要在结构和参数上做补偿,例如增加支撑结构、适当降低速度、定期检查螺栓与导轨磨损情况。通过合理的安装与维护,即便在较复杂的安装姿态下,威洛博电动夹爪也能保持稳定运行,但前提是设计阶段就把这些影响考虑进去。江苏密封电动夹爪特点