商机详情 -
北京通用型电动夹爪负载
电动夹爪和气动夹爪各有优势,适用工况并不完全相同。气动夹爪结构简单、响应快,在已有气源且节拍要求一般的传统产线中仍被使用,但夹持力调节不够精细,对压力波动较敏感。深圳威洛博机器人有限公司的电动夹爪则通过电机和控制算法,对夹持力、速度、位置进行细分控制,可以根据不同工件设置不同模式,同时省去了气源和气管布局,在无气源或对油污和噪音较敏感的车间更易部署。从能耗和维护角度看,电动夹爪的日常维护主要集中在机械结构检查和少量润滑,而气动系统除了夹爪本体,还需维护空压机、干燥器、管路等。对于追求柔性制造、希望通过软件快速改工艺的客户来说,深圳威洛博机器人有限公司往往建议优先评估电动夹爪方案,再结合预算和现场条件综合选择。电动夹爪控制功能,确保夹取物件位置准确无误。北京通用型电动夹爪负载
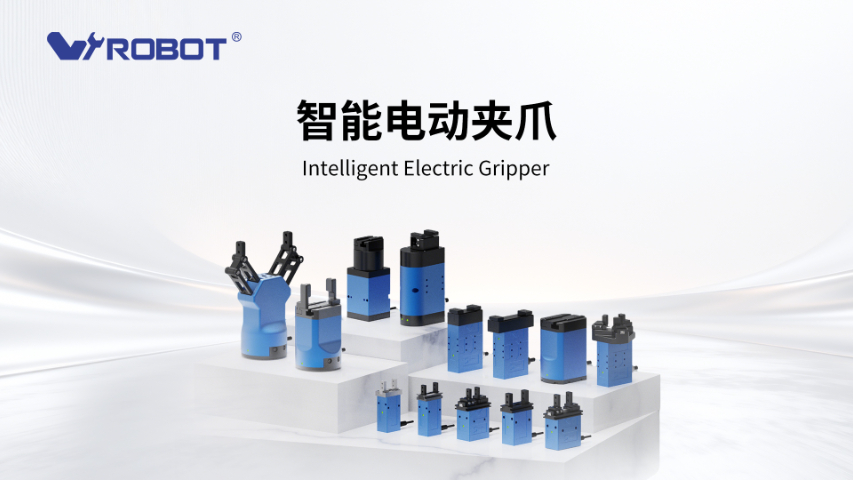
电动夹爪的价格并不由单一参数决定,而是与品牌积累、规格等级和应用场景紧密相关。扭矩更大、行程更长、带力控或总线通讯功能的型号,单价通常会高于基础款。此外,不同行业的可靠性要求和使用环境也会影响产品设计,例如在粉尘、油雾或洁净室环境中使用时,威洛博电动夹爪会在密封、防护和润滑上进行针对性优化,这些设计也会体现在成本中。深圳威洛博机器人有限公司在与客户沟通时,往往强调“整线成本”的视角:虽然电动夹爪的单个价格可能高于部分气动方案,但通过降低维护频率、减少停机时间、提升良率和节拍,往往能够在设备生命周期中收回差价甚至减少总投入。工程师在做预算时,建议把备件费用、售支持和续工艺调整的灵活性一并纳入评估,而不是只比较初次采购的单件价格。北京通用型电动夹爪负载电动夹爪结构紧凑精巧,空间占比极小,适配各类狭小作业空间。
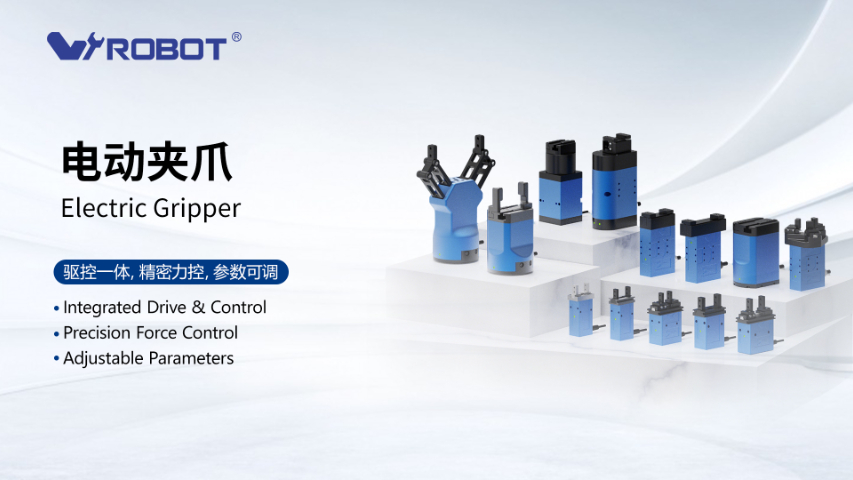
华东地区聚集了大量锂电、光伏、3C组装和通用自动化工厂,对电动夹爪的需求日益增加。深圳威洛博机器人有限公司在苏州设有办事处,可以更靠近华东客户,结合当地行业特点给出更贴近现场的配置建议。对于已经有部分自动化基础的工厂,苏州团队会优先评估哪些工位适合先导入威洛博电动夹爪,例如对工件外观要求较高、对软包装、易变形零件有较多手工操作的工位。随,根据不同产线的节拍和产品类型,推荐不同夹持力、行程和结构形式的电动夹爪型号,并给出与现有机器人、直线模组或专机接口的参考方案。通过现场勘查和样机测试,苏州办事处还可以帮助客户优化爪指形状、接触材料和力控策略,让电动夹爪在华东工厂的实际产线上更好地发挥作用。
在正常工况下,电动夹爪运行时会有电机和传动机构的运转声,但不应出现明显的金属敲击声、尖锐摩擦声或频繁抖动。若威洛博电动夹爪在使用过程中出现噪音突然增大或伴随振动,往往意味着需要检查。深圳威洛博机器人有限公司建议的排查顺序是:先确认夹持参数是否被调得过激,例如速度、加速度和夹持力设置过高;再检查爪指与工件是否存在硬性干涉或装配偏差;随查看电动夹爪安装平面是否松动或变形,导向部分是否缺少润滑;若排除以上因素,则需要进一步结合电流波形和报警信息判断是否存在内部异常。在多数情况下,适当降低动作冲击、恢复合理参数和紧固结构,就能让威洛博电动夹爪恢复平稳运行。电动夹爪兼容气爪,拓展设备应用场景提高利用率。
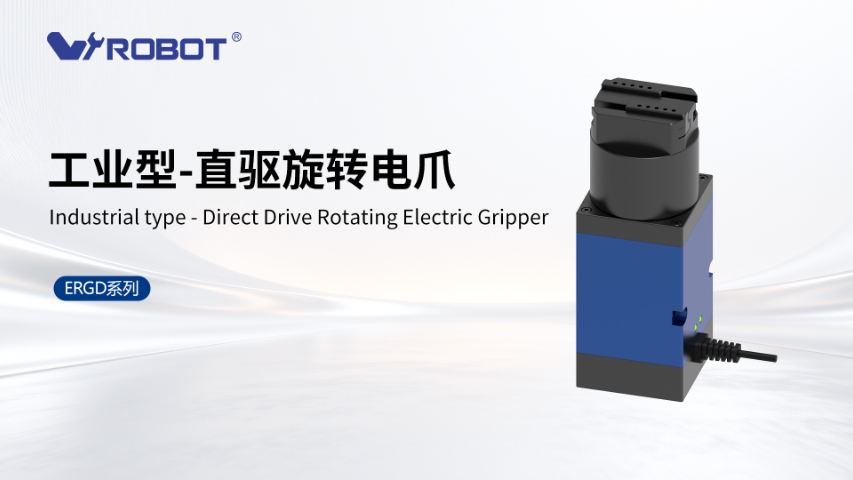
电动夹爪的优势之一,就是可以灵活调整速度和夹紧力,但新手在调试时也容易犯错。常见问题包括:速度设得过高,导致工件被“撞动”或产生晃动;夹持力一味调到接近上限,长期运行容易压伤工件或加速机构磨损;没有根据不同产品型号分别设置参数,导致切换产品时问题频发。深圳威洛博机器人有限公司建议,调试威洛博电动夹爪时可以遵循“从慢到快、从小到大”的原则:先以较低速度和中等夹持力完成动作流程验证,再逐步提高速度,在不影响稳定性的前提下逼近目标节拍;对于易碎或外观敏感的工件,则应优先确定安全夹持力,再根据工艺需求适当上调。必要时,可以与威洛博工程师配合,通过抓取实验和电流、位置曲线分析,找到更合理的参数组合。电动夹爪兼容气爪,让设备使用更具灵活性适应多变需求。东莞长行程电动夹爪行程
电动夹爪方便安装,节省安装空间便于设备集成。北京通用型电动夹爪负载
电动夹爪的选型离不开负载范围。对于几十克到几百克的小型精密工件,如电子零件、实验耗材、小塑胶件等,适合选用夹持力和自重都较小的紧凑型威洛博电动夹爪,以减轻末端负载,提升响应速度和协作安全性。这类场景中,重复精度和夹持力可调范围往往比夹持力更重要。对于几公斤级中等负载,如金属结构件、模组壳体、小工装盘等,则需要选择夹持力和结构刚性更高的威洛博电动夹爪型号,并在爪指设计上增加包络面积或采用多点接触,以提高稳定性。选型时,可以先根据工件重量设定一个大致负载档位,再结合工件形状、摩擦条件和加速度,利用安全系数反推所需夹持力。威洛博深圳威洛博机器人有限公司工程师往往会通过样机测试不同夹持力和速度组合,帮助客户在安全余量与设备节拍之间找到折中点。北京通用型电动夹爪负载