商机详情 -
威洛博电动夹爪厂家
多数电动夹爪在结构上既可以水平安装,也可以垂直或侧装使用,但具体工况下的表现会有所差异。垂直向下夹持时,自重和工件重量会叠加到导向和传动结构上,需要关注长期磨损;侧装时,偏载问题更明显,对刚性和安装平面要求较高。深圳威洛博机器人有限公司在威洛博电动夹爪说明中通常会给出推荐安装方向和注意事项,工程师在设计时应尽量遵循这些建议。若确实需要非推荐方向安装,就要在结构和参数上做补偿,例如增加支撑结构、适当降低速度、定期检查螺栓与导轨磨损情况。通过合理的安装与维护,即便在较复杂的安装姿态下,威洛博电动夹爪也能保持稳定运行,但前提是设计阶段就把这些影响考虑进去。电动夹爪磁性开关实时监测,保障夹爪工作状态正常。威洛博电动夹爪厂家

在长期运行过程中,电动夹爪可能会出现夹不紧、报警频繁或运行异响等问题,需要有系统的排查思路。夹不紧通常与夹持力设置过低、工件表面过于光滑、工件尺寸偏差或导向机构磨损有关,工程师可以先检查参数设定,再检查爪指接触面和机械结构。报警问题多与过载、行程超限、通讯异常或供电不稳有关,建议先查看威洛博电动夹爪的报警代码说明,确认是电气还是机械原因,再针对性处理。若运行中出现异响,则需要重点检查导轨润滑、螺栓松动、轴承状态以及工件干涉情况。深圳威洛博机器人有限公司为产品配套了较完整的用户手册和技术支持,遇到难以判断的故障时,可以结合报警记录、波形数据和现场照片与技术工程师沟通,尽量在不拆解或少拆解的前提下分析问题,降低对产线的影响。防尘电动夹爪公司电动夹爪性价比高,为企业节省大量资金投入。
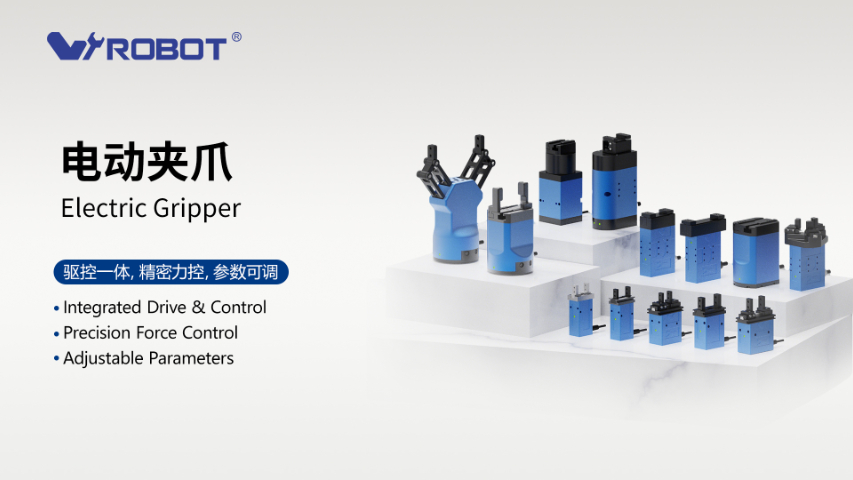
电动夹爪适用的工件类型远比很多人想象的更广,关键在于爪指结构和控制策略能否匹配。不规则零件可以通过定制爪指形状、增加多点接触和包络式夹持方式,提高稳定性;易碎工件则需要在威洛博电动夹爪上设定较低夹持力和柔和速度,并使用软质垫片分散应力,减少局部压痕;软包装工件如袋装、软包电芯等,则更依赖接触面积和受力均匀性,往往需要更宽的爪面或夹持托盘结构。深圳威洛博机器人有限公司在实际项目中,会请客户提供典型工件和使用视频,由工程师根据威洛博电动夹爪的行程、力矩和安装空间,设计相应爪指方案,并通过样机测试不断微调。只要在前期把工件特性讲清楚,大部分“不好夹”的零件都可以找到相对稳妥的电动夹爪方案。
在高校、职业院校和企业培训中心,电动夹爪已经逐渐成为机器人与自动化教学的重要组件。与气动系统相比,电动夹爪无需配置空压机和气路,实验环境更简洁、安全性也更易控制。深圳威洛博机器人有限公司可以为教育和实验室场景提供相对简化、易上手的威洛博电动夹爪配置,例如带I/O控制和基本状态反馈的型号,搭配小型机械臂或线性模组,用于演示自动抓取、分拣和简单装配任务。对于预算有限的教学项目,可以优先选择行程和夹持力覆盖范围较广的型号,通过更换工件和爪指设计来拓展实验内容,而不必频繁更换夹爪本体。这样,学生既能体验工业级电动夹爪的使用方式,又能在安全、可控的环境中学习参数调试和系统集成思路。电动夹爪电源防反接是设备稳定运行的坚固保障。

很多刚接触电动夹爪的工程师容易在选型和应用上踩坑,例如只看夹持力,不关注实际工况下的有效力矩,或者忽略工件形状和摩擦条件,导致夹持不牢;也有情况是只考虑行程而忽视安装空间,导致夹爪与周边机构干涉。还有人忽略控制方式,以为简单I O信号即可满足需求,结果在与机器人、PLC或上位机通讯时发现接口不匹配。深圳威洛博机器人有限公司在与客户交流中发现,新手常见的问题还包括没有预估未来工艺变化空间,导致夹爪一旦更换工件就需要再次改造硬件。为了避免这些情况,建议在采购威洛博电动夹爪前,先梳理清楚工件重量和尺寸范围、夹持面材质、节拍要求、安装位置以及控制系统品牌与接口,并与技术工程师进行充分沟通,必要时通过样机测试来验证方案可行性。电动夹爪控制功能,确保夹取物件位置准确无误。防尘电动夹爪哪家好
电动夹爪响应迅速敏捷,节拍极快,能高效满足快节奏生产需求。威洛博电动夹爪厂家
在选择电动夹爪品牌时,比“名气”更重要的是稳定性、技术支持和交付能力。工程师通常会从三个维度评估国产品牌:一是产品线是否齐全,能否覆盖不同夹持力、行程和安装形式;二是有无真实行业应用案例支撑,例如在3C、锂电、光伏、通用自动化上的长期使用记录;三是售前选型和售服务是否跟得上。深圳威洛博机器人有限公司的电动夹爪依托自家直线模组、机械手等产品积累,在多行业项目中形成比较完整的方案经验,可以在选型阶段就给出结构匹配、通讯方式以及节拍评估建议,对于需要国产替代、又担心试错成本的客户来说会更稳妥一些。建议用户在选品牌时,多对比样机测试结果、故障响应速度和技术工程师的专业度,而不只盯着参数表或单价。威洛博电动夹爪厂家