商机详情 -
广东防尘电动夹爪哪家好
电动夹爪的优势之一,就是可以灵活调整速度和夹紧力,但新手在调试时也容易犯错。常见问题包括:速度设得过高,导致工件被“撞动”或产生晃动;夹持力一味调到接近上限,长期运行容易压伤工件或加速机构磨损;没有根据不同产品型号分别设置参数,导致切换产品时问题频发。深圳威洛博机器人有限公司建议,调试威洛博电动夹爪时可以遵循“从慢到快、从小到大”的原则:先以较低速度和中等夹持力完成动作流程验证,再逐步提高速度,在不影响稳定性的前提下逼近目标节拍;对于易碎或外观敏感的工件,则应优先确定安全夹持力,再根据工艺需求适当上调。必要时,可以与威洛博工程师配合,通过抓取实验和电流、位置曲线分析,找到更合理的参数组合。电动夹爪磁性开关实时监测,保障夹爪工作状态正常。广东防尘电动夹爪哪家好
深圳地区自动化程度较高,很多工厂已经经历过“人工 → 气动夹爪 → 电动夹爪”的升级过程。对于准备升级的企业,威洛博深圳威洛博机器人有限公司通常建议采用“先点面”的方式:先选取1〜2个工件精度要求高、对外观敏感或人工操作强度大的工位,试点导入威洛博电动夹爪,通过小范围改造验证稳定性和节拍表现,再逐步扩展到整线。改造时重点关注三个方面:一是与原有机构的机械接口,检查安装空间、孔位和重量是否合适;二是控制系统的信号对接,明确是使用简单I/O方式,还是采用总线通讯以实现多段力控和状态反馈;三是现场工程师的使用和维护培训,让调试人员理解电动夹爪参数含义,学会根据工件调整夹持力、速度和开合位置。通过这种渐进式升级,深圳工厂可以利用威洛博电动夹爪逐步提升自动化柔性和良率,同时把改造风险控制在可接受范围内。电动夹爪更实惠电动夹爪长寿命与高稳定性,减少设备更换频率节约成本。
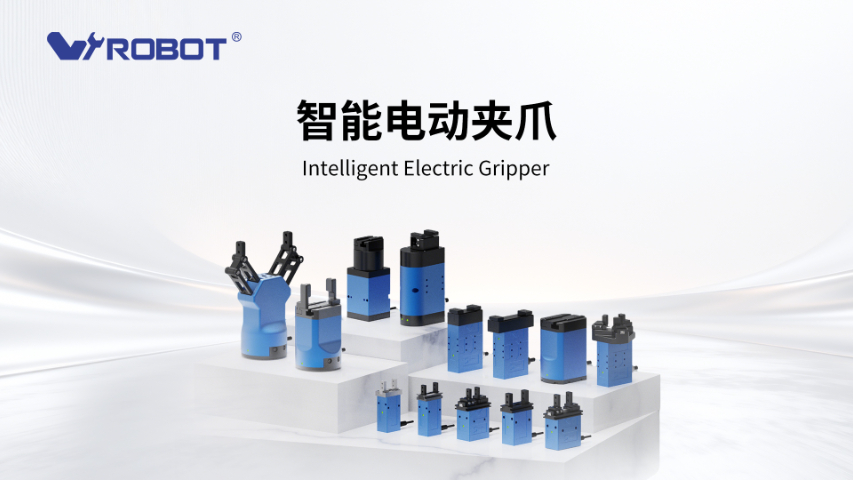
电动夹爪与气动夹爪各有特点,并不存在对所有场合通用的方案。气动夹爪结构相对简单,单价通常较低,适用于节拍要求不高、精度要求中等且已有气源基础的传统产线。威洛博电动夹爪则通过电机和控制算法实现位置、速度、夹持力的可调和可记录,更利于精细化控制和数据追踪。在没有气源、对噪音和能耗有要求或需要多段夹持策略的工况中,电动方案往往更受青睐。对于3C电子、小型精密装配、协作机器人等场合,深圳威洛博机器人有限公司通常建议优先考虑电动夹爪,以便在续工艺调整时能够通过软件修改参数,减少机械改造。而在部分粗加工、强污染或对成本极其敏感的工位上,气动夹爪仍然有其适用空间。工程师在评估时,可以从精度、可调性、能耗、维护和生命周期成本几个角度综合比较。
小型协作机器人多用于轻量级装配、检测上下料和实验室自动化,对末端夹爪的行程、重量和控制接口都有一定限制。行程太小,会频繁更换爪指或治具;行程太大,则可能导致自重和惯量增加,影响机器人负载和安全性能。深圳威洛博机器人有限公司在为协作机器人推荐威洛博电动夹爪时,会根据客户工件尺寸范围给出一个“覆盖区间”,例如常见的小型应用,爪指行程在10~30mm区间即可覆盖大部分3C零件和小型工件;若涉及多种工件尺寸,则会优先选择行程更宽、可通过参数切换开口量的型号。工程师还会核算协作机器人末端负载,确保电动夹爪加治具和工件的总重量在安全范围内,并预留一定余量,以便续工艺调整。电动夹爪应用广,从工业到民用皆能发挥重要作用。
很多企业在规划升级时都会问:电动夹爪能不能直接替代气动夹爪?从能耗角度看,气动系统需要空压机长期运行,存在压缩、储气、输送过程中的损耗,而威洛博电动夹爪只在动作时消耗电能,待机时能耗很低,整体更节约能源。从噪音来看,空压机和排气产生的噪声在一些对环境要求较高的车间是一种负担,而采用威洛博电动夹爪,现场只保留电机和机械运动声音,环境会更安静。维护成本方面,气动系统要定期保养空压机、检查管路漏气、维护阀岛,而电动夹爪主要关注机构润滑和紧固件状态,相对简单。当然,在高频、强污染或对成本非常敏感的岗位,传统气动夹爪依然有使用价值。威洛博深圳威洛博机器人有限公司的建议是:先在对精度、外观、能耗敏感的关键工位尝试电动夹爪,逐步形成替换策略,而不是“一刀切”。电动夹爪可选配磁性开关,检测夹爪状态,方便实时监控。东莞轴线性电动夹爪负载
电动夹爪控制功能,确保夹取物件位置准确无误。广东防尘电动夹爪哪家好
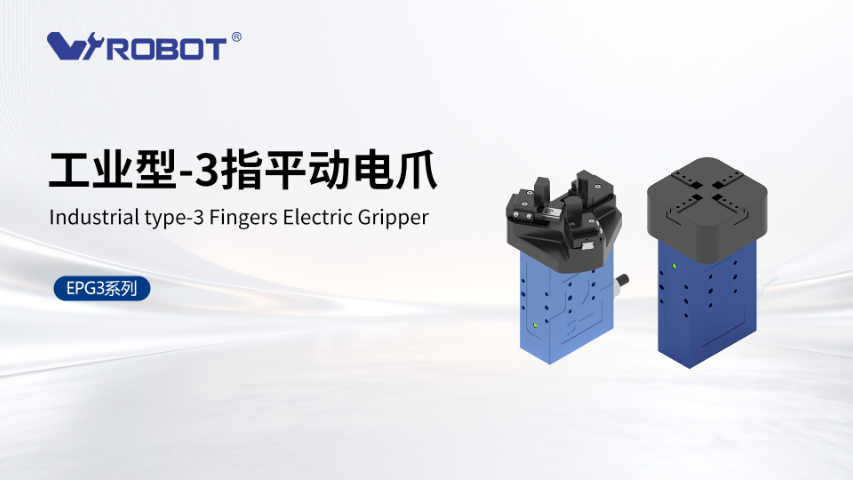
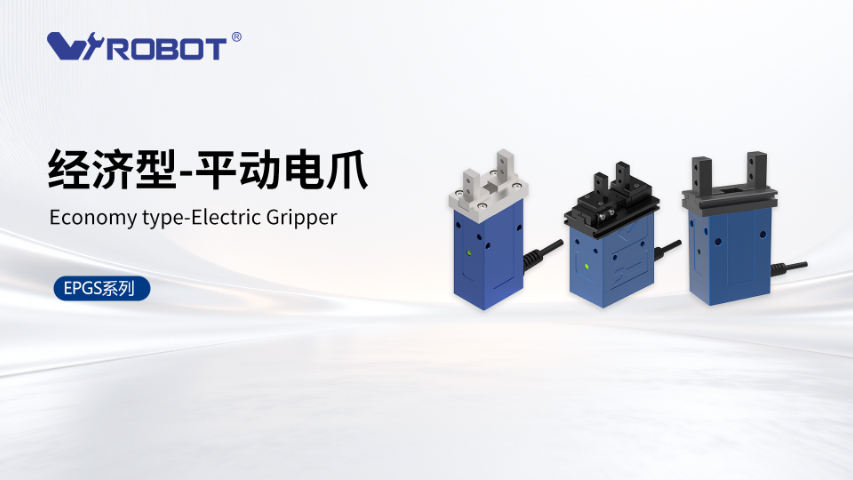
电动夹爪的结构形式直接影响夹持方式和适用工件。单指结构多用于配合固定基准面或特殊机构,实现推压或顶紧功能;双指平行夹爪是常见形式,适合绝大多数规则零件,只需通过调整爪指形状就能覆盖较多工件;三指电动夹爪则在夹持圆形、轴类和不规则零件时更有优势,包络性更好。深圳威洛博机器人有限公司在设计威洛博电动夹爪方案时,会先根据工件形状和工艺动作选择合适结构,再结合行程、夹持力和安装空间进一步筛选型号。对于产品变化频繁的场合,双指平行夹爪配合可更换爪指往往更灵活;对圆柱类工件比例较高的产线,则可以考虑三指结构,以减少治具设计工作量。通过结构与工艺的匹配,可以让电动夹爪发挥更高的使用效率。广东防尘电动夹爪哪家好